Deutsch
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик





N160 Roboter-Schnellwechselgreifermodul
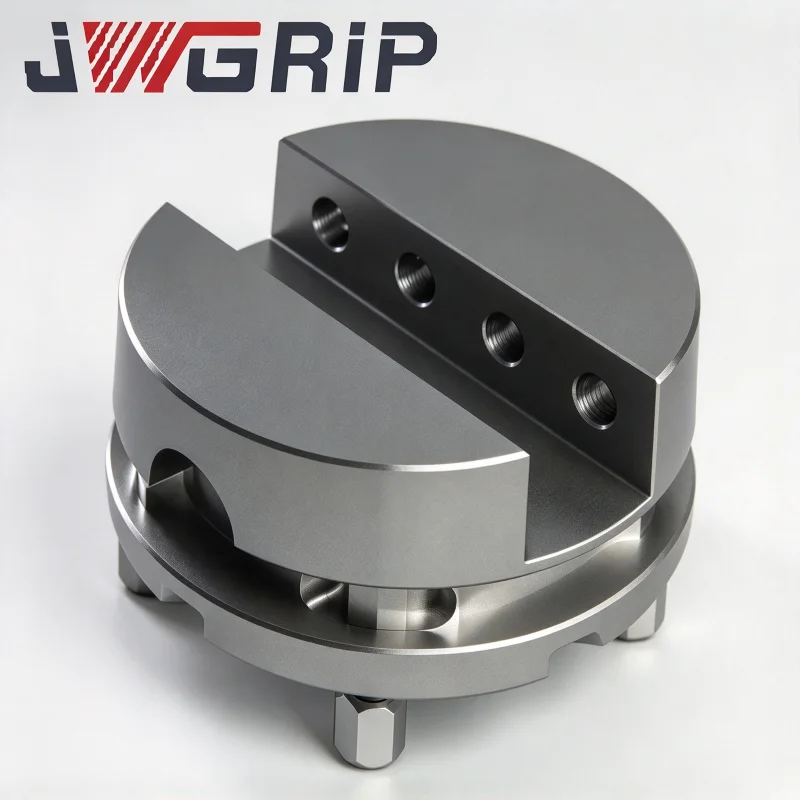
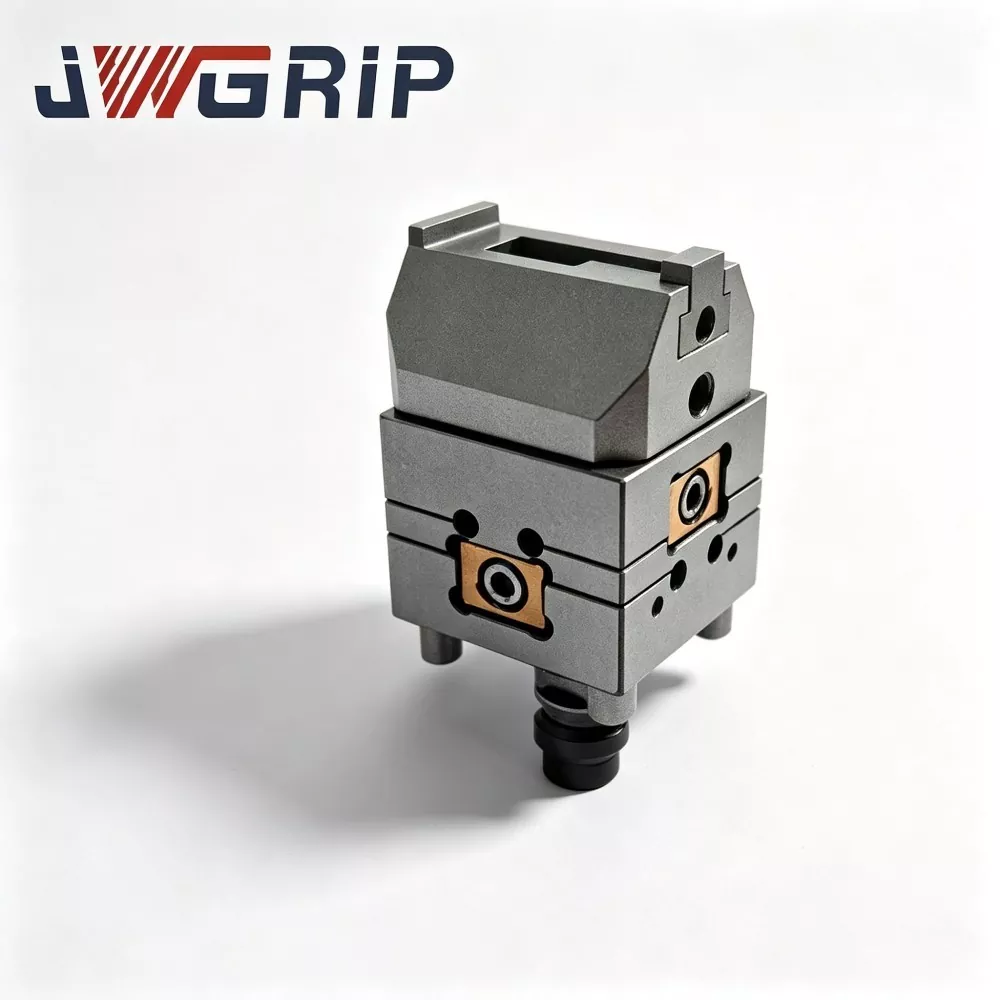
JWGRIP ist der professionelle Hersteller und Lieferant des N160-Roboter-Schnellwechsel-Greifmoduls in China, unterstützt die Beschaffung von Großbestellungen und bietet echten Fabrikpreis für globale Automatisierungsprojektpartner. Es handelt sich um eine neu aufgerüstete integrierte Roboter-End-of-Arm-Ausführungseinheit, die speziell für moderne, flexible, unbemannte Produktionslinien entwickelt wurde. Durch die innovative Integration des pneumatischen Parallelgreifers und der Roboter-Schnellwechselschnittstelle in einem einzigen modularen Gehäuse entfällt die Notwendigkeit separater Schnellwechselscheiben und unabhängiger Greiferbaugruppen, da keine zusätzlichen mehrschichtigen Verbindungsflansche oder Übergangszubehörteile erforderlich sind.
Dieses leistungsstarke N160-Roboter-Schnellwechselgreifermodul verfügt über ein hochfestes Gehäuse aus Luftfahrtaluminiumlegierung und einen Verriegelungskern aus vergütetem legiertem Stahl und zeichnet sich durch hervorragende Haltbarkeit und stabile mechanische Leistung aus. Durch den Verzicht auf die traditionelle geteilte kombinierte Struktur werden kumulative Positionierungsfehler, die durch mehrschichtige Verbindungen und Montageabweichungen vor Ort verursacht werden, effektiv reduziert. Das Modul hat Millionen zyklischer Ermüdungstests bestanden und entspricht vollständig den CE-Normen für mechanische Sicherheit, sodass ein langfristig stabiler Betrieb in hochfrequenten zyklischen Greif- und Schaltszenarien gewährleistet ist.
Jede Einheit wird durch umfassende interne Fertigungsverfahren einschließlich Rohmaterialprüfung, CNC-Präzisionsbearbeitung, Vakuumwärmebehandlung, Oberflächenhärtung und zyklische Volllastprüfung fertiggestellt und liefert eine gleichbleibend hohe Qualitätsleistung. Es ist weit verbreitet für die Montage neuer Energiekomponenten, die Handhabung von Kleinteilen in der Automobilindustrie, das 3C-Präzisionsgreifen von Werkstücken und das Sortieren von Haushaltsgerätekomponenten. Es unterstützt den Probekauf einzelner Einheiten und die Zusammenarbeit bei Großserienbestellungen und ist mit vollständigen 2D/3D-Zeichnungsdaten, Installationsanleitungen und technischem Fernsupport ausgestattet, wodurch der Montage- und Kalibrierungsaufwand vor Ort erheblich reduziert und der Renovierungszyklus intelligenter flexibler Produktionslinien für Unternehmen der diskreten Fertigung verkürzt wird.
Begründung des integrierten Moduldesigns
Mit der Verlagerung der Fertigung hin zu Varianten- und Kleinserienproduktion erfordern zunehmend automatisierte Produktionslinien einen einzigen Industrieroboter, der mehrere Greifaufgaben erledigen kann.
Traditionell kaufen Systemintegratoren die Schnellwechselscheibe und den pneumatischen Greifer separat und montieren sie bei der Inbetriebnahme vor Ort am Roboterflansch.
Diese Lösung bringt viele versteckte Probleme mit sich:
1. Bei mehreren Gegenflanschen kommt es zu Maßtoleranzen, die die Gesamtgenauigkeit der Wiederholpositionierung beeinträchtigen.
2. Freiliegende externe Luftschläuche erleiden bei häufigen Werkzeugwechselzyklen Reibungsschäden.
3. Für die Montage und Kalibrierung vor Ort wird viel Arbeitszeit aufgewendet.
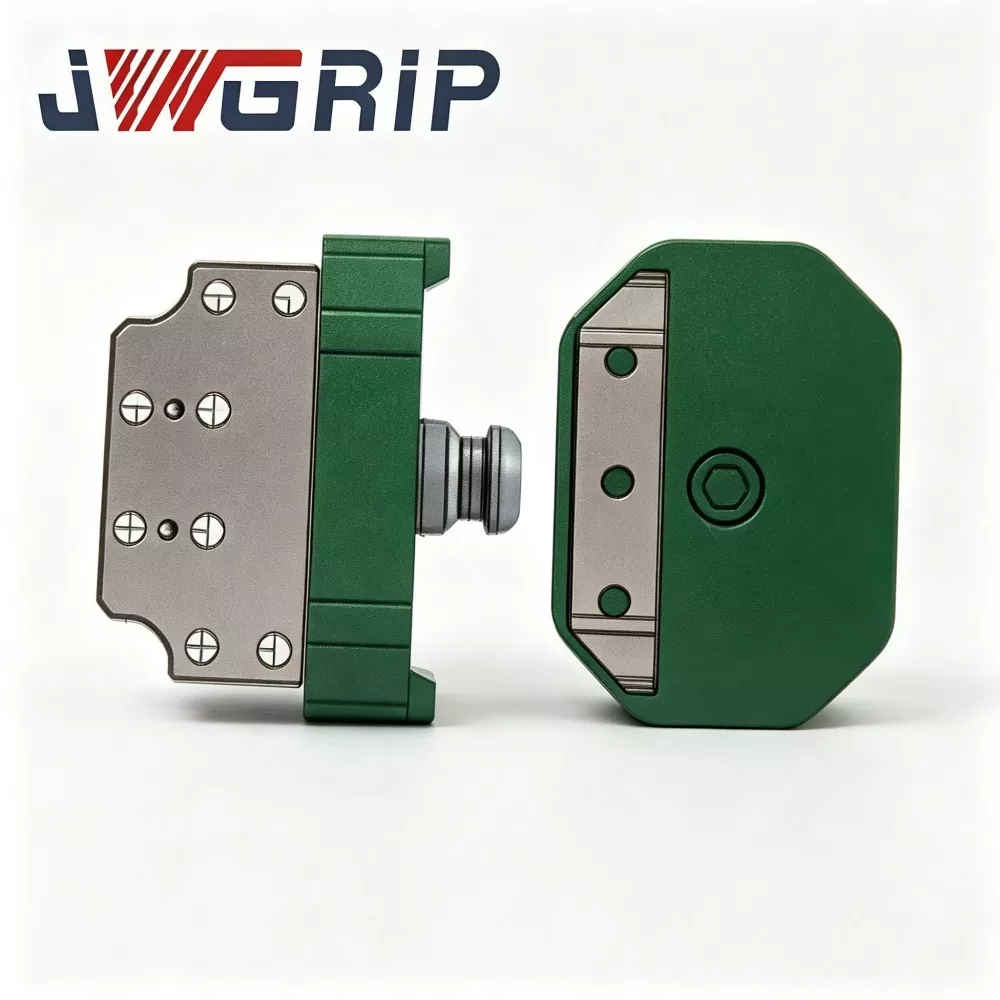
Das Roboter-Schnellwechselgreifermodul N160 wurde entwickelt, um die oben genannten praktischen Probleme zu lösen. JWGRIP integriert Schnellwechsel-Verriegelungsmechanismus, Gaskreislaufkanal und parallele Greifbacken in einer kompakten Moduleinheit.
Das gesamte Set ist unterteilt in:
① Roboterseitige Basis (fest am Roboterflansch montiert)
② Austauschbares werkzeugseitiges Greifermodul
Nach einmaliger Installation der roboterseitigen Basis am Roboterflansch kann der Roboter den automatischen Werkzeugwechsel durch Andocken verschiedener werkzeugseitiger Module ohne wiederholte Demontage der Flansche vor Ort abschließen.
Das auf Lager befindliche Standard-Roboter-Schnellwechselgreifermodul N160 deckt mehrere Greifkraftklassen ab, die mit den meisten gängigen sechsachsigen Industrierobotern und kollaborativen Robotern mithalten können. Für Projekte mit Sonderkonditionen können kundenspezifische und OEM-Services aktiviert werden. Unabhängig davon, ob es sich um einen Probekauf in kleinen Mengen oder um eine Großbestellung handelt, können Kunden über unseren direkten Lieferkanal ab Werk Support zum Fabrikpreis erhalten.
Produktdefinition und Kernzusammensetzung
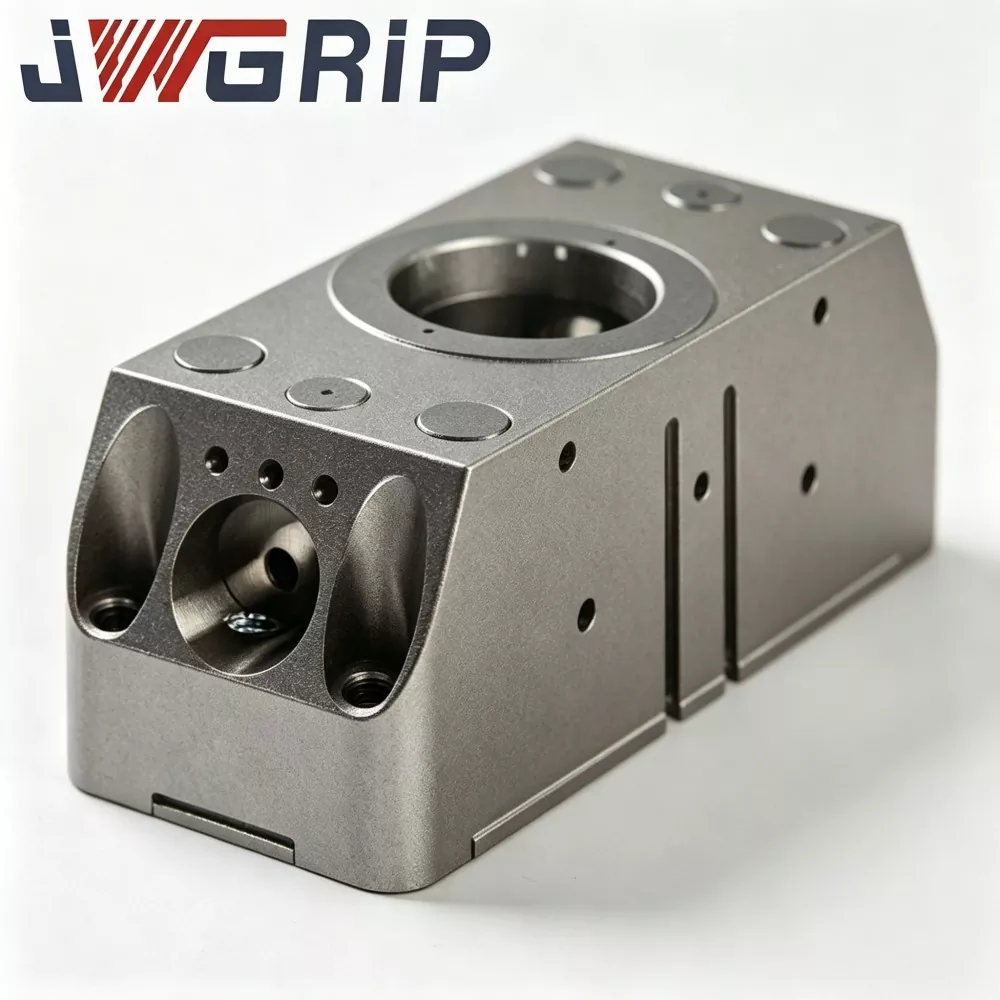
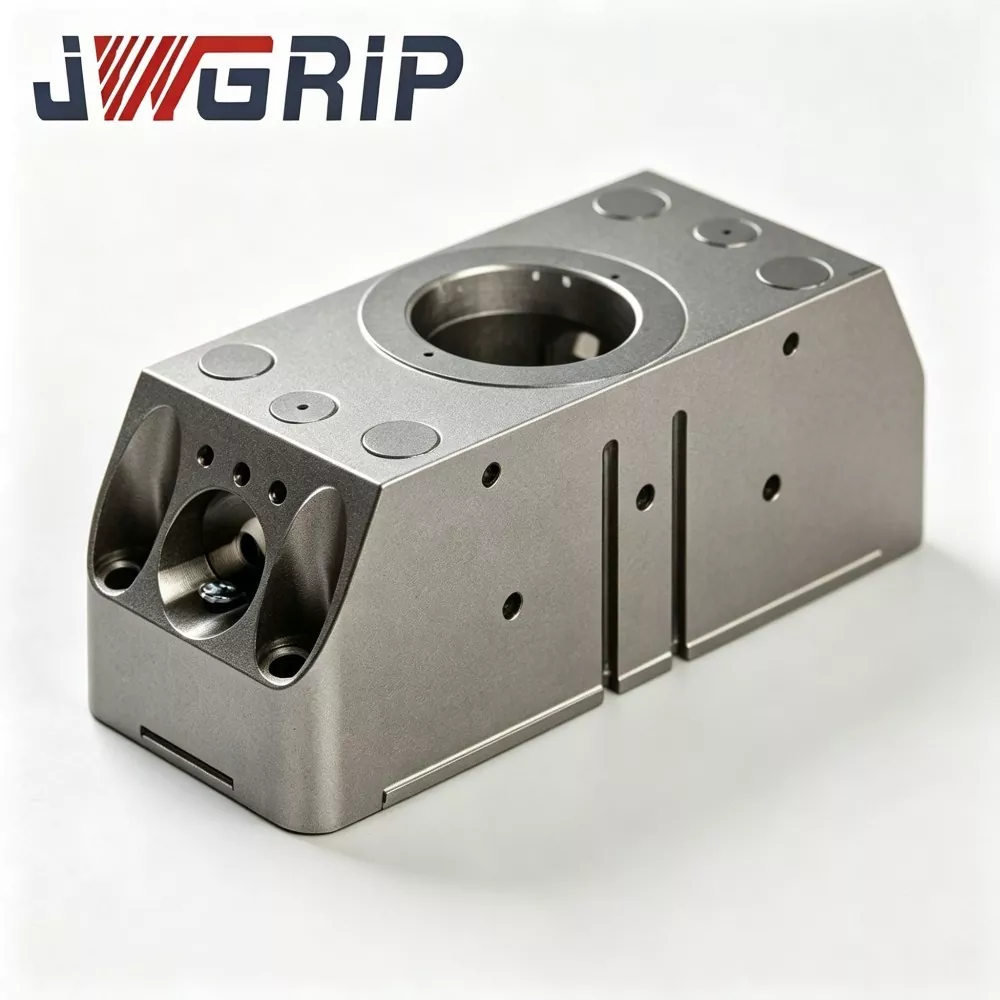
Das Roboter-Schnellwechsel-Greifermodul N160 ist ein integrierter Roboter-Endeffektor, der die Roboter-Schnellwechselschnittstelle und den parallelen pneumatischen Greifer organisch kombiniert. Im Gegensatz zu Einzelkomponenten, die nachträglich beim Kunden zusammengebaut werden müssen, werden bei jedem N160-Roboter-Schnellwechselgreifermodul vor der Auslieferung die Montage, das Debuggen des Luftkreislaufs und der zyklische Leistungstest im JWGRIP-Werk abgeschlossen.
Aufschlüsselung der Kernzusammensetzung:
1. Hauptbasis auf der Roboterseite und dauerhaft am Ausgangsflansch des Roboters befestigt. Es enthält: - Pneumatischer Einlasskanal - Antriebsbaugruppe mit mechanischer Verriegelung - Eingebauter Status-Feedback-Sensor
Diese Komponente bleibt ohne häufige Demontage am Roboterarm montiert.
2. Werkzeugseitiges Slave-Greifermodul. Austauschbare Arbeitseinheit, einschließlich: – Gegengetriebe aus legierter Legierung – Hochpräzise Positionierungsstiftlöcher – Integrierte interne Gaskanäle – Parallele Greifbacken
Für unterschiedliche Werkstücke können mehrere Sätze werkzeugseitiger Module mit unterschiedlichen Backenprofilen, Spannkräften und Hüben vorbereitet werden.
Arbeitsablauf:
Wenn sich der Roboter zur Werkzeugablagestation bewegt, treibt Druckluft das mechanische Verriegelungsgetriebe in der roboterseitigen Basis an, um mit dem werkzeugseitigen Zahnradsatz in Eingriff zu kommen. - Hochpräzise Positionierungsstifte ermöglichen eine hochpräzise Positionierung. - Interne Gasdurchlässe komplettieren die pneumatische Verbindung für den Greiferantrieb. - Der Sensor leitet das Verriegelungs-Entriegelungs-Echtzeitsignal zurück an die Robotersteuerung, um eine Sicherheitsverriegelungssteuerung zu realisieren
Viele Hersteller von N160-Roboter-Schnellwechsel-Greifermodulen liefern nur getrennte Ersatzteile und überlassen die Montage und Toleranzkontrolle den Integratoren. Unser integriertes Design verlagert die meisten montagebezogenen Risiken auf werksinterne Produktionsverbindungen und verringert so die Unsicherheit bei Endbenutzerprojekten.
Kernleistung und Strukturmerkmale
1. Integrierte modulare Struktur zur Minimierung der Toleranzhäufigkeit
Das fortschrittliche N160-Roboter-Schnellwechselgreifermodul hebt den Zwischenübergangsflansch zwischen Schnellwechselscheibe und Greifer auf. Die wichtigsten passenden Oberflächen werden im Werk bearbeitet und kalibriert. Die Wiederholpositionierungsgenauigkeit nach dem Andocken kann ≤ ±0,010 mm erreichen, was eine stabile Greifgenauigkeit für hochpräzise Montageszenen gewährleistet.
2. Eingebaute mechanische Selbsthemmung und elektrische Signalverriegelung
Erfüllen Sie die CE-Anforderungen an die mechanische Sicherheit. Selbst wenn die Druckluftquelle während des Betriebs versehentlich unterbrochen wird, bleiben die mechanischen Verriegelungszähne im Eingriffszustand, um ein Herunterfallen des werkzeugseitigen Moduls zu verhindern. Der Roboter kann Bewegungsbefehle erst ausführen, nachdem er vom Sensor das Rückmeldungssignal „vollständig verriegelt“ erhalten hat, wodurch ein Sicherheitsschutz für unbemannte Werkstätten realisiert wird.
3. Eingebettete interne Gaskreislaufanordnung
Gaskanäle sind im Modulgehäuse eingebettet und nicht in externen, freiliegenden Schläuchen. - Reduziert das Risiko von Rohrleitungsabrieb durch häufige Werkzeugwechselbewegungen. - Reduziert die Ausfallwahrscheinlichkeit von Luftlecks und Verbindungslockerungen bei langfristiger zyklischer Produktion
4. Wartungsfreundliches, modulares Verschleißteildesign
Wichtige Verschleißteile wie Dichtungsringe, Führungsgleitblöcke und Fixierstifthülsen verfügen über ein unabhängiges modulares Design. Bei der regelmäßigen Wartung tauschen Benutzer nur lokale Verschleißteile aus, ohne das gesamte Modul vom Roboterflansch zu lösen. Es verkürzt die Ausfallzeit der Gerätewartung.
5. Umfassende Kompatibilität und flexibler individueller Support
Das Standard-Roboter-Schnellwechsel-Greifermodul N160 auf Lager passt sich an die meisten gängigen Industrieroboter und kollaborativen Roboter an. Bei einer besonderen Backenform, einem extrem großen Hub, einer speziellen Montagelochanordnung oder Korrosionsschutzanforderungen können kundenspezifische und OEM-Services realisiert werden.
6. Strict factory pre-delivery verification
Als professioneller Lieferant von N160-Roboter-Schnellwechsel-Greifermodulen muss jedes fertige Produkt Folgendes durchlaufen: Greifkrafterkennung, Luftdichtheitsprüfung, tausendmaliges Verriegeln und Entriegeln und einen zyklischen Test zum Öffnen und Schließen des Greifers
Qualitätsüberprüfung
1. Eingangskontrolle des Rohmaterials
Prüfung der chemischen Zusammensetzung und Härte von Rohstäben aus Aluminiumlegierungen und legiertem Stahl; Unqualifiziertes Rohmaterial ablehnen.
2. CNC-Vorbearbeitung und Fertigbearbeitung
Prozessgehäuse, Verriegelungsgetriebe, Backenbasis und Fixierkomponenten. Strenge Maßtoleranzkontrolle.
3. Vakuumwärmebehandlung und Oberflächenbehandlung
Verriegelungskern und Fixierstift aus vergütetem legiertem Stahl für höhere Härte und Verschleißfestigkeit; Gehäuse aus hartanodisierter Aluminiumlegierung.
4. Präzisionsschleifen
Achten Sie bei wichtigen Bezugsflächen und Stiftlöchern auf Oberflächenrauheit und Maßtoleranz.
5. Montagevorgang
Montieren Sie die Verriegelungsbaugruppe, die Gleitführungsteile, die Dichtungsringe und den eingebauten Sensor und vervollständigen Sie die Anordnung des internen Gaskreislaufs.
6. Vortest des Halbzeugs
Luftdichtheitsprüfung, Greifkraftkalibrierung, Aktions-Debugging und Signal-Feedback-Verifizierung.
7. Ermüdungstest unter zyklischer Belastung
Jedes fertige N160-Roboter-Schnellwechsel-Greifermodul durchläuft unter simulierter Arbeitslast Tausende von Zyklen zum Verriegeln und Entriegeln sowie zum Öffnen und Schließen des Greifers. Fehlerhafte Produkte werden überarbeitet.
8. Endkontrolle, Seriennummernkennzeichnung und Lagerung
Bei qualifizierten Produkten ist das Roboter-Schnellwechsel-Greifermodul N160 auf Lager.
Anwendungsszenarien für mehrere Branchen
1. Neue-Energie-Komponentenmontage
Stapeln von Batteriezellen, Modulhandling, Steckverbindermontage. Das integrierte Moduldesign vermeidet Toleranzüberlagerungen und gewährleistet eine präzise Greifposition für hochwertige neue Energiekomponenten.
2. Handhabung von Kleinteilen im Automobilbereich
Motorkleinteile, Befestigungselemente, Innenteile aus Kunststoff. Der schnelle automatische Werkzeugwechsel unterstützt Automobilmontagelinien mit gemischten Chargen.
3. 3C-Präzisions-Werkstückgreifung
Mobiltelefonkomponenten, Notebookschalen, elektronische Steckverbinder. ≤±0,010 mm Wiederholpositionierungsgenauigkeit erfüllt hochpräzise 3C-Montageanforderungen.
4. Sortierung der Komponenten von Haushaltsgeräten
Kunststoffschalen, Metallhalterungen, Motorkomponenten. Mehrere werkzeugseitige Module mit unterschiedlichen Backenprofilen passen sich an unterschiedliche Geometrien von Haushaltsgeräteteilen an.
5. Allgemeine flexible Automatisierungsstationen
Vielfältige Kleinserien-Produktionslinien, die einen Roboter für die Handhabung mehrerer Teiletypen erfordern. Das vormontierte integrierte Modul verkürzt den Inbetriebnahmezyklus der Station erheblich.
Wichtige Punkte bei Installation und Inbetriebnahme
1. Roboterseitige Masterbasis am Roboterflansch montieren; Ziehen Sie die Befestigungsschrauben strikt unter Einhaltung der in der offiziellen Dokumentation angegebenen Drehmomentwerte an. Vermeiden Sie beim Anziehen ein zu hohes Drehmoment, da dies zu einer Mikroverformung des Grundkörpers führen kann.
2. Bereiten Sie die Werkzeugablagestation für die Platzierung leerer werkzeugseitiger Greifmodule vor. Gewährleisten Sie eine präzise Positionierung der Werkzeugauflage, um ein stabiles automatisches Andocken zu unterstützen.
3. Kompletter Anschluss des pneumatischen Schaltkreises für die roboterseitige Basis; Installieren Sie die Luftfilter-Druckreglereinheit am vorderen Ende des Drucklufteinlasses. Stabilisieren Sie den Arbeitsluftdruck innerhalb von 0,5–0,7 MPa.
4. Sensorsignalkabel an den IO-Port der Roboter-SPS anschließen; Überprüfen Sie die Logik des Sperrstatus-Feedbacksignals. Konfigurieren Sie die Bewegungsverriegelungslogik des Roboters: Der Roboter darf keine Hochgeschwindigkeitsbewegung ausführen, es sei denn, er empfängt das Signal „vollständig verriegelt“.
5. Führen Sie zuerst die manuelle Andocksimulation im Tippmodus aus, bevor Sie die Produktion im automatischen Zyklus durchführen. Überprüfen Sie das reibungslose Andocken, die Luftdichtheit und die Korrektheit der Signalrückmeldung. Eliminate mechanical-interference risks.
6. Unterroutinen zum Werkzeugwechsel im Roboterprogramm kompilieren; Definieren Sie Parameter für den sicheren Annäherungsabstand und die Andockgeschwindigkeit. Vermeiden Sie harte Hochgeschwindigkeitskollisionen zwischen Master-Basis und Slave-Modul.
Beschaffung und Projektbewertung
Kernwert des JWGRIP N160 Roboter-Schnellwechselgreifermoduls:
① Integriertes Einkörperdesign, das eine Schnellwechselschnittstelle und einen Parallelgreifer vereint und so eine Anhäufung von Zwischenflanschtoleranzen verhindert
② ≤±0,010 mm Wiederholpositionierungsgenauigkeit
③ Mechanische Selbsthemmung + elektrischer Signal-Doppelsicherheitsmechanismus, CE-konform
④ Eingebettete interne Gaskreislaufanordnung, wodurch äußerer Rohrabrieb vermieden wird
⑤ Modular austauschbare Verschleißteile, geringe Wartungskosten
⑥ Produktmatrix mit mehreren Greifkraftstufen, kompatibel mit gängigen Industrie- und kollaborativen Robotern
⑦ Inhouse-Vollprozessfertigung, strenge zyklische Überprüfung vor der Auslieferung
Es löst wichtige Engpässe bei Automatisierungsstationen:
Kumulierte Toleranz aus geteilter Schnellwechselscheibe + Greiferbaugruppe
Lange Montage- und Kalibrierungszeit vor Ort
Äußerer Luftschlauchabrieb und Luftleckagefehler
Sicherheitsrisiko, dass das Werkzeug bei Ausfall der Luftversorgung herunterfällt
Hohe Wartungskosten durch nicht modulare Verschleißteile
Erinnerungen zur Projektbewertung:
1. Bestätigen Sie die tatsächlichen Abmessungen des Roboterflansches und die erforderliche Nennlast (berücksichtigen Sie die dynamische Stoßbelastung, nicht nur das statische Gewicht von Greifer und Werkstück). Reservieren Sie einen ausreichenden Sicherheitsspielraum.
2. Klären Sie die Anforderungen an Greifkraft, Backenöffnungsweg und Backenprofil für Zielwerkstücke.
3. Überprüfen Sie die Qualität und Druckstabilität der Druckluftquelle in der Werkstatt. Bei starken Druckschwankungen empfehlen wir eine Luftfilter-Druckregler-Kombination.
4. Bestätigen Sie den E/A-Ressourcenzustand der Roboter-SPS für den Empfang des Sperrstatussignals. JWGRIP bietet eine kostenlose Dokumentation elektrischer Schnittstellen.
5. Standardversionen ermöglichen eine schnelle Lieferung; Nehmen Sie einen maßgeschneiderten / OEM-Service für Anforderungen an spezielle Flansche, spezielle Dichtungsgrade (IP-Upgrade), spezielle Backenprofile oder extrem große Hübe in Anspruch.
FAQ
F1: Kann das Roboter-Schnellwechselgreifermodul N160 einen vollautomatischen Werkzeugwechsel ohne manuelle Bolzendemontage realisieren?
Ja. Das Roboter-Schnellwechsel-Greifermodul N160 reagiert auf das pneumatische Steuersignal des Robotersystems und schließt die Verriegelung und Entriegelung automatisch ab. Werkzeugwechsellogik kann in Roboterprogramm integriert werden. Das Werkzeuglagerregal für die Platzierung ungenutzter werkzeugseitiger Module muss vor Ort vorbereitet werden.
F2: Benötige ich bei jedem Austausch werkzeugseitiger Module eine umfassende Neukalibrierung der Koordinaten?
Bei korrekter Installation beträgt die Wiederholgenauigkeit ≤ ± 0,010 mm. Eine groß angelegte Neukalibrierung ist nicht erforderlich; Kleinere Feinabstimmungen können bei der Erstinbetriebnahme vorgenommen werden.
F3: Mein Roboterflansch entspricht nicht dem Standard. Kann ich das N160-Roboter-Schnellwechselgreifermodul verwenden?
Die vorrätigen Modelle des Roboter-Schnellwechsel-Greifermoduls N160 passen auf gängige Roboterflansche. Für nicht standardmäßige Schnittstellen kann der kundenspezifische und OEM-Service den Montageflansch gemäß den Kundenzeichnungen modifizieren.
F4: Was passiert, wenn die Luftzufuhr während der Roboterbewegung versehentlich unterbrochen wird?
Eine mechanische Selbsthemmungsstruktur ist integriert. Selbst wenn die Druckluft verschwindet, greifen die Verriegelungszähne weiter ineinander, um ein Herunterfallen des werkzeugseitigen Moduls zu verhindern. Der Entriegelungsvorgang kann nur ausgelöst werden, wenn gleichzeitig ein Entriegelungssignal und ein gültiger Luftdruck vorhanden sind.
F5: Welchen Wartungszyklus sollte ich für das Roboter-Schnellwechsel-Greifermodul N160 befolgen?
Bei einer 24-Stunden-Dauerproduktion sollten Sie die Verschleißteile alle 250.000 Zyklen überprüfen, die Bezugsfläche reinigen und Verschleißschutzfett auftragen. Verkürzen Sie die Wartungsintervalle für Werkstätten mit hohem Staubaufkommen.
F6: Kann das Roboter-Schnellwechselgreifermodul N160 in spritzwassergefährdeten Werkstätten eingesetzt werden?
Die Standardversion erreicht die Schutzart IP53 und ist für normale Werkstätten geeignet. Wählen Sie für spritzwassergefährdete Umgebungen mit hoher Luftfeuchtigkeit und leicht korrosiver Umgebung das maßgeschneiderte N160-Roboter-Schnellwechsel-Greifermodul mit verbesserter Abdichtung und Korrosionsschutzbehandlung.
Anfrage absenden
Kontaktinformation
-
Adresse
Nr. 44, Daning Entrepreneurship Road, Stadt Humen, Stadt Dongguan, Provinz Guangdong, China
-
Tel
-
Email
Gerne können Sie eine Anfrage an JWGRIP senden. Unser professionelles Technik- und Vertriebsteam sorgt für eine kostenlose Auswahl der Vorrichtungen, ein individuelles Lösungsdesign und ein genaues Angebot.
Nachrichtenempfehlungen