Deutsch
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Zuverlässiger Hersteller der UPC-Nullpunktpositionierungsserie für hochpräzise Werkstückspannung
Als industrieller OEM- und ODM-Lieferant der UPC Zero Point Positioning Series,JWGRIPführt strukturelle Iteration, mechanische Validierung und Massenfertigung für roboterangepasste Paletten, magnetische Positionierungsbasen und mechanische Verbindungsarme durch. Diese roboterkompatible Ortungshardware-Suite wurde speziell für Hersteller entwickelt, die die Kapazität der Roboter-Materialhandhabung erweitern möchten, ohne ihre bestehende CNC-Maschinenbasis zu überholen. In Kombination mit diesem Hardware-Portfolio können kompatible Werkzeugergebnisse erzielt werdenNullpunkt-Palettenserieund Nullpunkt-Spannfutterserien, die hybride manuell-automatische Lokalisierungsabläufe in der gesamten Werkstatt ermöglichen. Alle wichtigen Anschlussmaße folgen strikt den einheitlichen Schnittstellenstandards, um eine nahtlose serienübergreifende Interoperabilität zu gewährleisten.
Anwendungsengpass
Viele herkömmliche Nullpunkt-Hardwaresätze sind ausschließlich für manuelle Be- und Entladevorgänge entwickelt. Wenn Fabriken Roboterarme für die unbemannte Produktion einbauen, stoßen sie schnell auf praktische Hindernisse. Standardpaletten verfügen nicht über spezielle mechanische Greiffunktionen, normale Spannfutter können von Robotern gelieferte Paletten nicht stabil aufnehmen und die Bediener müssen zusätzliche Umbauarbeiten durchführen, um alte Hardware an Roboterstationen anzupassen.
Was wäre, wenn Sie an derselben Maschinenstation flexibel zwischen manuellem Betrieb und Roboterhandling wechseln möchten? Viele frühe Automatisierungslösungen zwingen Werkstätten dazu, sich dauerhaft für einen Modus zu entscheiden. Entweder Sie arbeiten vollautomatisch und verlieren den schnellen manuellen Eingriff, oder Sie bleiben bei der manuellen Beladung und geben das Potenzial einer Produktion ohne Unterbrechung auf.
Wie vermeidet man bei der Nachrüstung bestehender Maschinen mit Robotern einen kostspieligen Komplettaustausch der Hardware? Der vollständige Austausch aller Paletten und Spannfutter führt zu erheblicher Kapitalverschwendung. Viele Produktionsleiter suchen nach modularer Zusatzhardware, die mit ihrer aktuellen Nullpunkt-Infrastruktur koexistieren kann. Genau hier liefert diese Serie einen spürbaren Praxiswert
Modulare Werkzeugkomponenten
UPC-Nullpunktpalette mit Kraftspannfutter: Diese integrierte Paletteneinheit verfügt über integrierte leistungsstarke Spannkomponenten. Es ist für das direkte Greifen und Platzieren durch den Roboter konzipiert und macht zusätzliche Zwischenadapter überflüssig. Es kann direkt von mechanischen Armen übergeben und ohne menschliche Berührung arretiert werden und eignet sich gut für die kontinuierliche Chargenverarbeitung von Teilen unter unbeaufsichtigten Bedingungen.
Magnetische Nullpunktpalette von UPC: Sie verwendet eine magnetisch unterstützte Lokalisierungslogik, die sich von rein mechanischen Verriegelungssystemen unterscheidet. Die magnetische Vorpositionierung hält die Palette an Ort und Stelle, bevor die formelle mechanische Verriegelung wirksam wird. Diese Vorpositionierungsfunktion verhindert effektiv ein Verrutschen oder Versetzen der Palette bei schnellen Roboterbewegungen und schnellen Transfervorgängen. Es eignet sich hervorragend für dünnwandige Werkstücke und leichte Vorrichtungsbaugruppen.
UPC-Scharnierverbindungsarm für Roboter-Schnellwechsel-Werkzeugwechsler: Dieser Verbindungsarm dient als mechanisches Ausführungsende, das an Roboterflanschen montiert ist, und übernimmt Greif-, Hebe- und Transportvorgänge für Zielpaletten. Seine Strukturabmessungen sind genau auf das Außenprofil der Paletten der UPC-Serie abgestimmt, wodurch Fehlgriffe und Sturzrisiken bei Hochgeschwindigkeits-Roboterzyklen vermieden werden.
UPC-Zentriersegmente für das Nullpunkt-Spannsystem: Diese Zentriersegmente dienen als austauschbare Positionierungshilfskomponenten. Sie passen die Bezugstoleranz an der Schnittstelle zwischen Paletten und maschinenseitigen Spannfuttern fein an und kompensieren so geringfügige Montageabweichungen, die während des langfristigen Werkstattbetriebs entstehen. Sie verlängern die Nutzungsdauer des gesamten Ortungssets.
Vorbereitungen und Regeln für den Wechsel des Hybridlademodus
Welche Vorbereitungen sollten für die Mixed-Mode-Umschaltung getroffen werden?
Behalten Sie einheitliche Bezugsstandards sowohl für robotergestützte UPC-Paletten als auch für manuell bediente Paletten aus der Zero Point Pallet Series bei. Identische Spannbolzenspezifikationen gewährleisten die physische Austauschbarkeit am gleichen maschinenseitigen Spannfutter.
Welche Betriebsregeln müssen beim Moduswechsel beachtet werden?
Beim Wechsel von der Roboterproduktion zur manuellen Einstellung müssen Bediener das maschinenseitige Spannfutter nicht demontieren oder modifizieren. Sie ersetzen lediglich roboterorientierte Paletten der UPC-Serie durch gewöhnliche manuell beladene Paletten. Es ist kein erneutes Antasten oder Zurücksetzen des Bezugspunkts erforderlich.
Auf welche versteckten Risiken sollten Sie bei Mixed-Mode-Workflows achten?
Beachten Sie die Gewichtsgrenzen beim Greifen des Roboters. Das Gesamtgewicht der Werkstücke und Vorrichtungen darf die Nennlast des UPC-Scharnierverbindungsarms für den Roboter-Schnellwechsel-Werkzeugwechsler nicht überschreiten. Eine Überlastung führt zu Positionierungsabweichungen und mechanischen Verformungen.
Leistungsbewertung
Roboterwiederholgenauigkeit: Es geht nicht nur um die statische Positionierungsgenauigkeit nach dem Verriegeln. Sie müssen auch die Positionsabweichung untersuchen, die während des gesamten Prozesses des Greifens, Hebens, Bewegens und Platzierens des Roboters entsteht. Kleinere Abweichungen während der Übertragung führen nach mehreren Verarbeitungszyklen zu offensichtlichen Maßfehlern.
Anpassungsfähigkeit magnetisch unterstützter Strukturen an die Umgebung: Für Werkstätten, in denen Schneidspäne auf Eisenbasis anfallen, benötigen magnetische Palettenmodelle wirksame spanabweisende Konstruktionen, um zu verhindern, dass Eisenabfälle an magnetischen Oberflächen haften und die Ebenheit der Positionierung zerstören.
Aufprallschutz durch mechanische Struktur: Roboterhändige Platzierungsvorgänge führen zu bestimmten Kontaktstößen. Die strukturelle Festigkeit der Hardware muss häufige, wiederholte Stöße absorbieren, ohne dass sich die Referenzflächen dauerhaft verformen.
Material- und Verarbeitungsmerkmale
Die Hauptstrukturkörper bestehen aus hochfestem, vergütetem legiertem Stahl. Die Kontaktflächen der Schlüsselpositionierung durchlaufen mehrstufige Präzisionsschleifprozesse. Magnetische Palettenbaugruppen bestehen wiederholte Alterungstests zur Abschwächung der Magnetkraft, um sicherzustellen, dass die magnetische Vorpositionierungskapazität auch nach Tausenden von Arbeitszyklen stabil bleibt.
Alle Komponenten der UPC Zero Point Positioning Series behalten die Schnittstellenkompatibilität mit der Zero Point Clamping Chuck-Serie bei. Fabriken müssen bei der Einführung roboterfähiger Paletten nicht auf vorhandene maschinenseitige Spannfutter verzichten. Vorhandene Hardware-Ressourcen können im neuen automatisierten Produktionslayout weiterhin funktionieren.
Die nicht standardmäßige Modifikationsunterstützung umfasst die Abmessungen der Greifnuten, die Einstellung der Magnetkraftintensität und die Größen der Verbindungsarm-Montageflansche und passt sich an verschiedene gängige Flanschstandards von Robotermarken auf dem Markt an.
Tägliche Wartung
Roboterorientierte Ortungshardware kann nicht allein durch einfache Installation die volle Leistung erbringen. Das tägliche Management muss die Abstimmung der Roboterbewegungsparameter, die regelmäßige Spanreinigung auf magnetischen Oberflächen und die regelmäßige Überprüfung des Gelenkspiels der Verbindungsarme kombinieren. Selbst hochwertige modulare Hardware birgt versteckte Risiken, wenn routinemäßige Wartungsschritte unterlassen werden. Viele Fälle von unzureichender Leistung bei Automatisierungsprojekten sind eher auf vernachlässigte tägliche Inspektionen als auf Hardwarefehler selbst zurückzuführen.




- View as
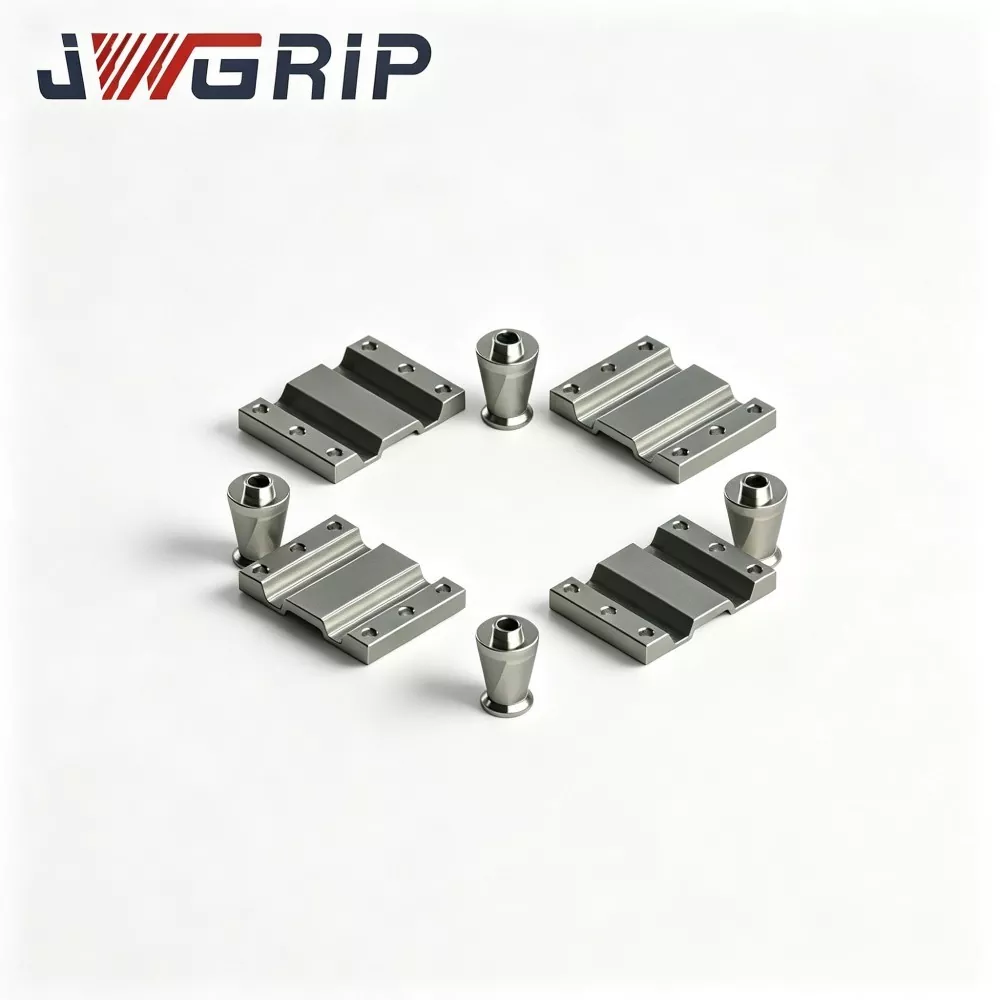
UPC-Zentriersegmente für Nullpunkt-Spannsystem
JWGRIP ist der professionelle Hersteller und Lieferant von kundenspezifischen UPC-Zentriersegmenten für Nullpunkt-Spannsysteme in China, mit Standardspezifikationen vollständig auf Lager. Als unverzichtbares unterstützendes Zubehör, das professionell für UPC-Nullpunktspannsysteme entwickelt wurde, dienen diese Zentriersegmente als Kernanpassungs- und Wartungskomponenten für Nullpunktspanneinheiten. Durch den Einsatz hochharter legierter Stahlmaterialien und standardisierter Präzisionsverarbeitungstechnologie können sie ohne zusätzliches Hilfszubehör direkt an alle UPC-Standard-Nullpunktspannfutter angepasst werden und unterstützen standardisierte Montage und kundenspezifische Modifikation, um unterschiedlichen Anforderungen an die Anpassung von Vorrichtungen und die Aufrüstung der Ausrüstung gerecht zu werden.
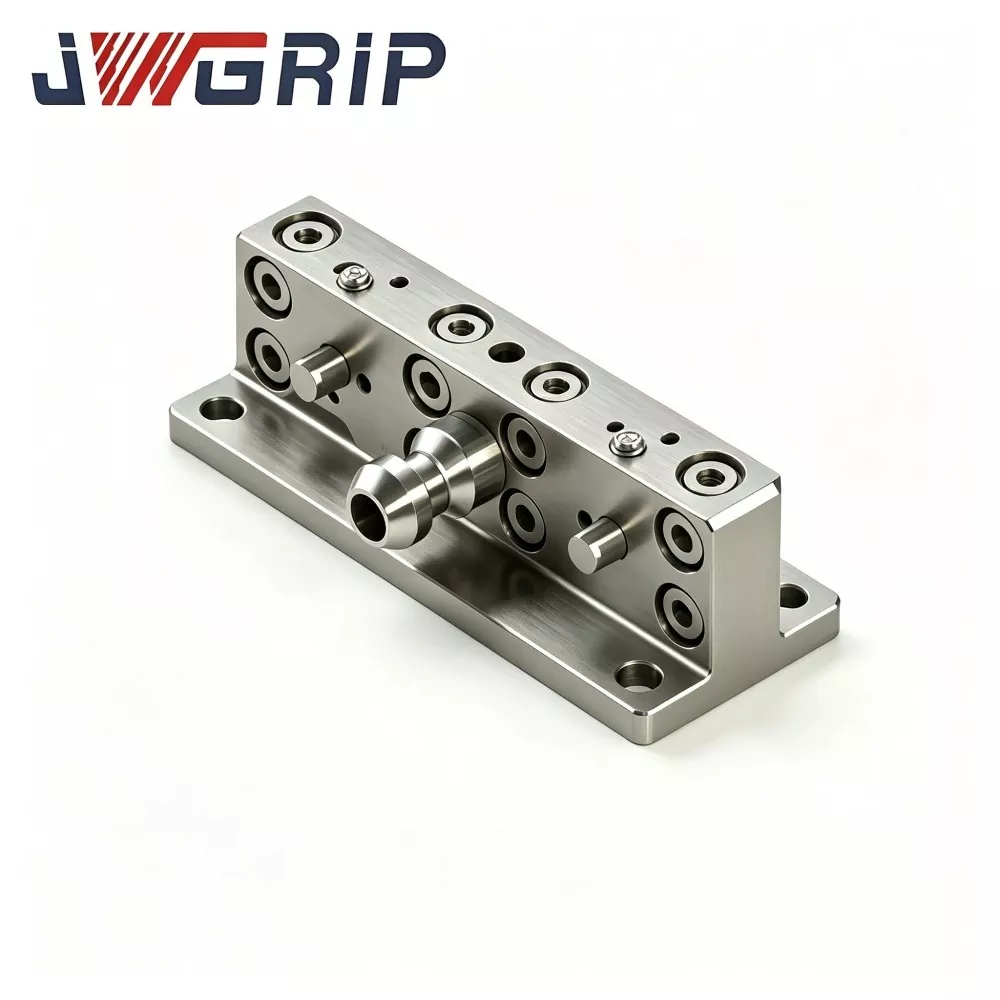
UPC-Scharnierverbindungsarm für Roboter-Schnellwechsel-Werkzeugwechsler
JWGRIP ist ein professioneller OEM-Exporteur des UPC-Scharnierverbindungsarms für Roboter-Schnellwechsel-Werkzeugwechsler in China. Es handelt sich um eine zentrale strukturelle Verbindungskomponente, die speziell für den automatischen Vorrichtungswechsel durch Roboter und unbemannte flexible CNC-Produktionszellen entwickelt wurde. Dieser optimierte Gelenkverbindungsarm dient als wichtigstes Kraftübertragungsmedium zwischen dem Endeffektor des Roboters und UPC-Nullpunktpalettensätzen und realisiert die mechanische Verriegelung und Entriegelung von Nullpunktpaletten ausschließlich durch die Bewegung der Roboterachse, sodass keine zusätzlichen pneumatischen und hydraulischen Hilfsantriebsgeräte erforderlich sind.
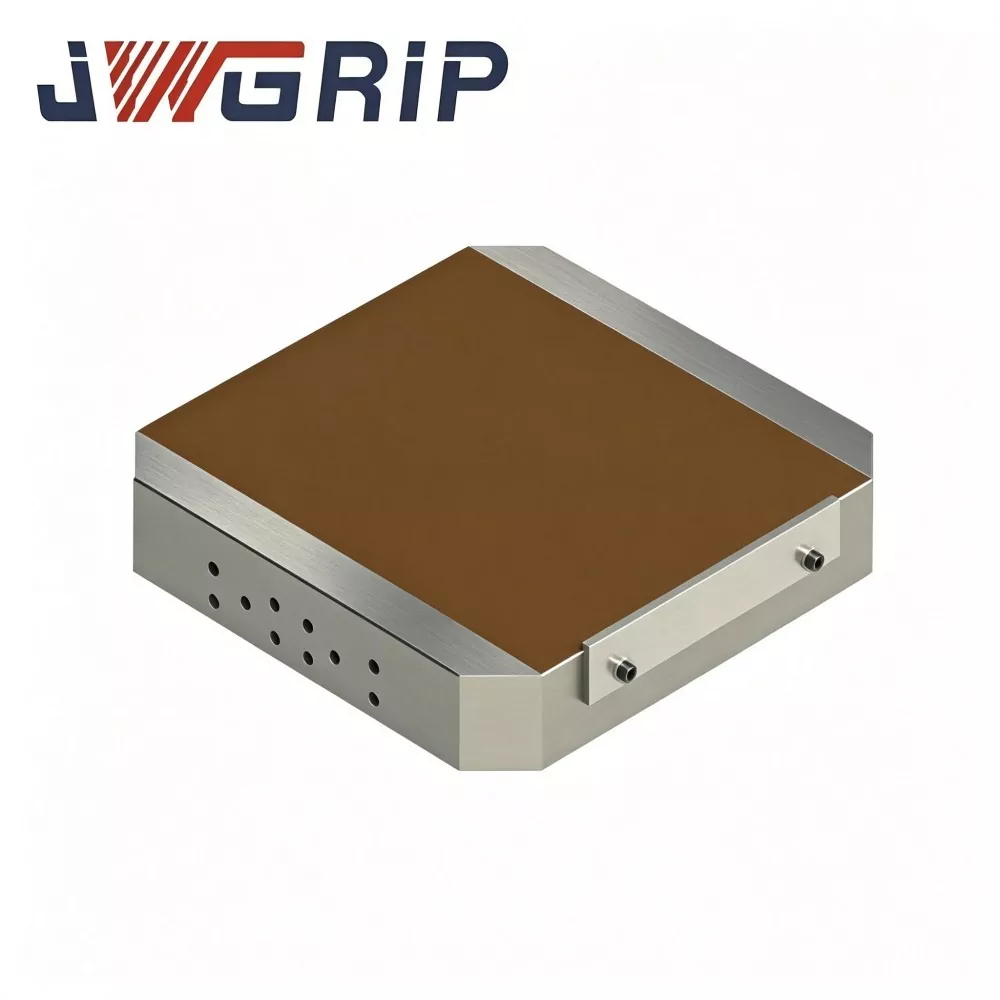
Magnetische Nullpunktpalette von UPC
JWGRIP ist ein professioneller Exporteur und Direktgroßhändler in China, der magnetische Nullpunktpaletten von UPC liefert und maßgeschneiderte hocheffiziente Spannlösungen für CNC-Fräs-, Schleif- und Erodierwerkstätten liefert. Diese integrierte Paletteneinheit vereint die standardmäßige UPC-Nullpunkt-Schnellwechsel-Positionierungskonstruktion mit einem Hochleistungs-Permanentmagnetfutter und sprengt damit die physikalischen Grenzen herkömmlicher mechanischer Spannbacken.
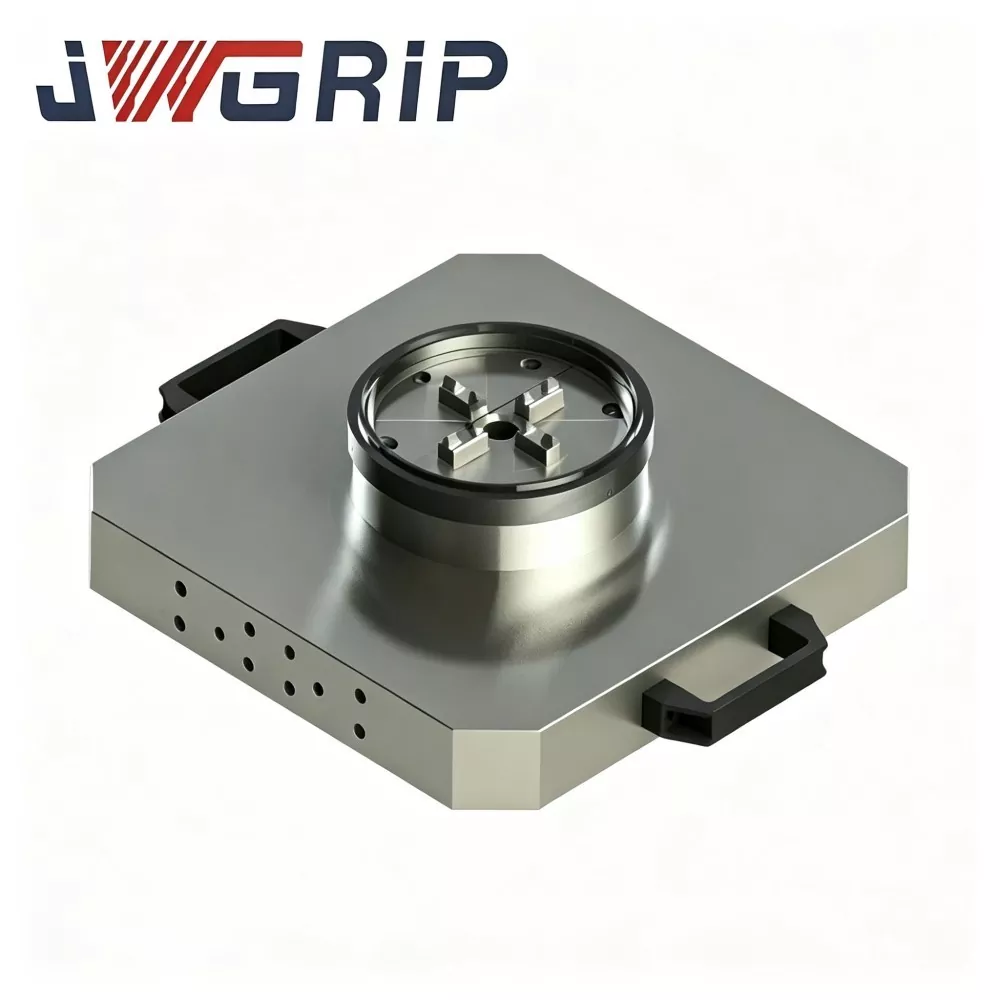
UPC-Nullpunktpalette mit Kraftspannfutter
JWGRIP ist der Hersteller und Lieferant der professionellen UPC-Nullpunktpalette mit Power Chuck in China. Es handelt sich um eine hochpräzise integrierte Spannvorrichtung, maßgeschneidert für moderne Dreh-Fräs-Verbundmaschinen und vertikale Bearbeitungszentren. Dieses Produkt integriert auf innovative Weise den UPC-Standard-Nullpunktverriegelungsmechanismus und das Kraftspannfutter in eine monolithische Palettenstruktur, wodurch die separate Beschaffung und Montage der Nullpunktbasis und des unabhängigen Spannfutterzubehörs vor Ort entfällt.
JWGRIP ist ein professioneller UPC-Serie zur Nullpunktpositionierung Hersteller und Lieferant in China. Wir heißen Sie herzlich willkommen, hochwertige Produkte zu wettbewerbsfähigen Preisen in unserer Fabrik zu verkaufen.
Nachrichtenempfehlungen