Deutsch
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик





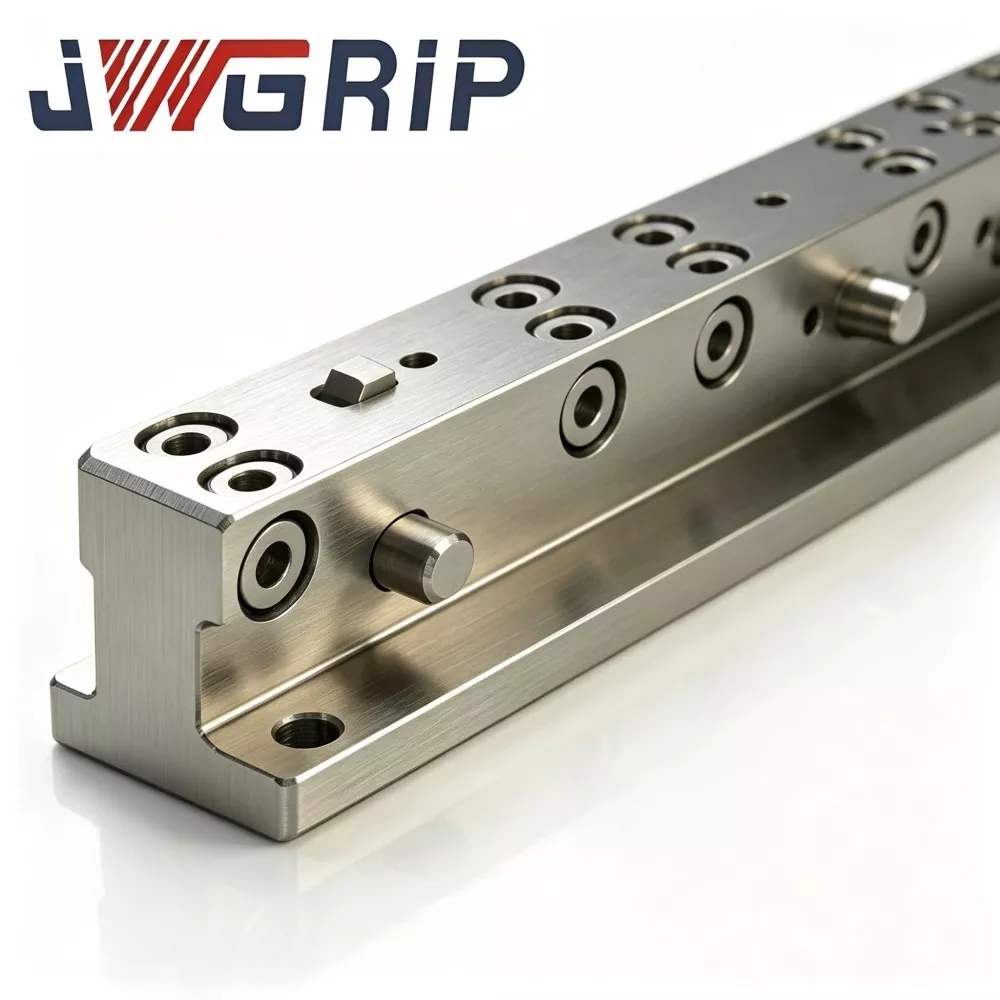
UPC-Scharnierverbindungsarm für Roboter-Schnellwechsel-Werkzeugwechsler
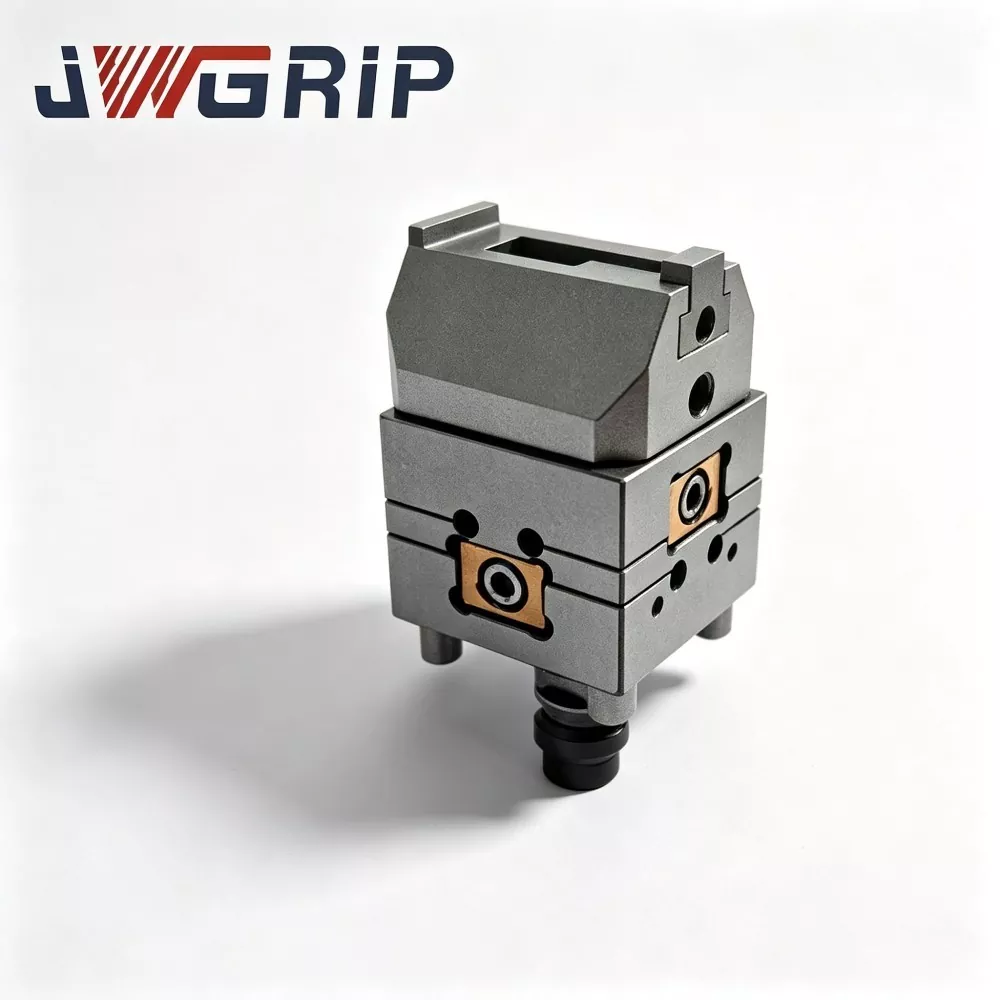
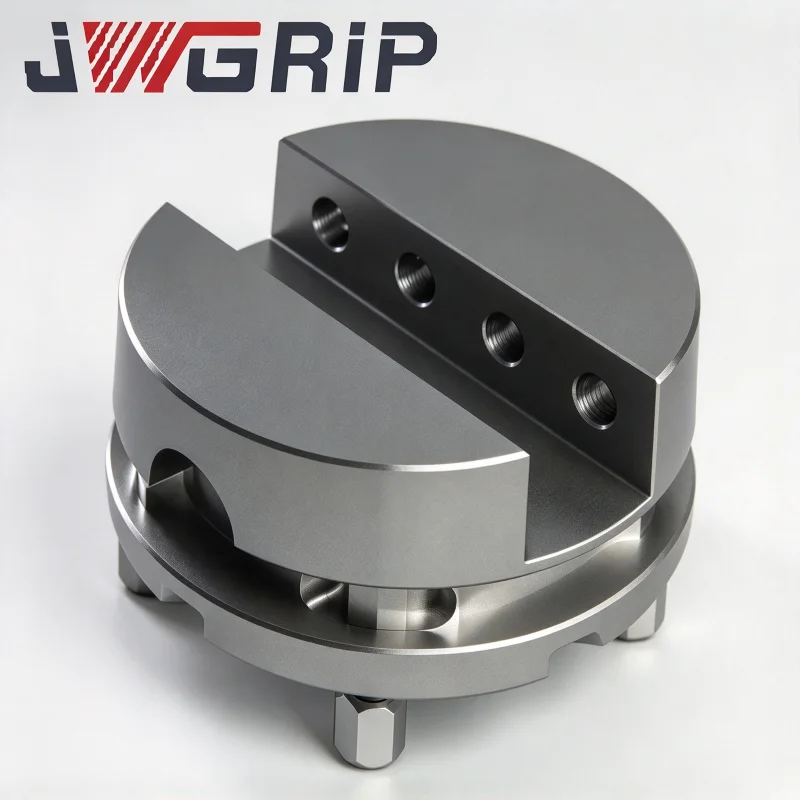
JWGRIP ist ein professioneller OEM-Exporteur des UPC-Scharnierverbindungsarms für Roboter-Schnellwechsel-Werkzeugwechsler in China. Es handelt sich um eine zentrale strukturelle Verbindungskomponente, die speziell für den automatischen Vorrichtungswechsel durch Roboter und unbemannte flexible CNC-Produktionszellen entwickelt wurde. Dieser optimierte Gelenkverbindungsarm dient als wichtigstes Kraftübertragungsmedium zwischen dem Endeffektor des Roboters und UPC-Nullpunktpalettensätzen und realisiert die mechanische Verriegelung und Entriegelung von Nullpunktpaletten ausschließlich durch die Bewegung der Roboterachse, sodass keine zusätzlichen pneumatischen und hydraulischen Hilfsantriebsgeräte erforderlich sind.
Der UPC-Scharniergestängearm für den Roboter-Schnellwechsel-Werkzeugwechsler verfügt über eine hochpräzise, optimierte mechanische Scharniergestängestruktur, die die lineare Bewegung des Roboters in eine stabile und zuverlässige Palettenklemm- und -entriegelungsaktion umwandelt. Das aus hochfestem legiertem Baustahl gefertigte Produkt wird nach der Grobbearbeitung einer strengen Entspannungsbehandlung unterzogen, um interne Bearbeitungsspannungen zu beseitigen und eine langfristige strukturelle Stabilität sicherzustellen.
Die Oberflächen der Scharniergelenke sind präzise geschliffen, was eine reibungslose zyklische Bewegung des Gestänges und eine hervorragende Verschleißfestigkeit ermöglicht. Ausgestattet mit einer schwebenden Kompensationsfunktion kann der Verbindungsarm winzige wiederholte Positionierungsfehler beim Andocken des Roboters absorbieren und so ein Verklemmen von Bauteilen und strukturelle Schäden durch geringfügige Ausrichtungsabweichungen effektiv vermeiden. Es wird häufig in automatisierten CNC-Produktionszellen und Fertigungswerkstätten eingesetzt und verbessert die Stabilität und Kontinuität unbemannter Palettenwechselvorgänge mit langen Zyklen erheblich.
Herkömmliche Roboterlösungen für den Palettenwechsel
1. Die meisten Lösungen basieren auf externen Luftzylindern oder hydraulischen Aktuatoren, die an Roboterflanschen montiert sind, um die Nullpunktverriegelung und -entriegelung durchzuführen. Dies erhöht das Gewicht des Armendes, erfordert eine zusätzliche Anordnung der Gas-Flüssigkeits-Rohrleitungen und vervielfacht das Leckage- und Ausfallrisiko.
2. In automatisierten Produktionszellen mit hoher Dichte beeinträchtigen übermäßige periphere Rohrleitungen die Bewegungsbahnen des Roboters und verkleinern den effektiven Arbeitsraum.
3. Einfache starre Verbindungsarme können geringfügige Positionsversätze beim Andocken des Roboters nicht ausgleichen. Kleine Positionierungsfehler führen zu abnormaler Beanspruchung, mechanischem Verklemmen und sogar zu dauerhaften Schäden an den Nullpunkt-Palettenverriegelungsstrukturen, was die Ausfallzeiten der Geräte bei der Produktion ohne Unterbrechung erhöht.
Kerndesignvorteile
· Hergestellt aus hochfestem legiertem Baustahl und nach der Grobbearbeitung einer Spannungsarmbehandlung unterzogen, um durch Schneiden verursachte innere Spannungen zu entfernen
· Die Kontaktflächen der Scharniergelenke werden präzise geschliffen, um eine reibungslose zyklische Bewegung des Gestänges und einen geringeren Komponentenverschleiß zu gewährleisten
· Die integrierte Funktion zum schwebenden Gestänge gleicht winzige Ausrichtungsfehler aus, die durch wiederholte Positionierungstoleranzen des Roboters während des Andockens verursacht werden
· Die Entriegelungsvorgänge der Palettenverriegelung werden vollständig durch die Bewegung der Roboterachse gesteuert, sodass keine zusätzliche Hardware für die Fluidtechnik erforderlich ist
· Direkt kompatibel mit Standard-Nullpunktpaletten der UPC-Serie
Rückmeldungen von mehreren automatisierten Zellintegratoren bestätigen, dass dieser Verbindungsarm die Roboter-End-of-Arm-Einrichtungen rationalisiert, die Menge an peripheren Hilfsteilen reduziert und die Zuverlässigkeit des automatischen Palettenwechsels bei unbeaufsichtigter Fertigung mit langen Zyklen erhöht.
Anwendungswert
Als mechanische Übergangsausführungskomponente für Roboter-Endeffektor-Schnellwechseleinheiten ist der JWGRIP UPC-Scharnierverbindungsarm für Roboter-Schnellwechsel-Werkzeugwechsler speziell für die Kombination mit UPC-Standard-Roboter-Schnellwechsel-Werkzeugwechslern konzipiert. Es löst Schwungübergangs- und Haltungsfeinabstimmungskompensationsherausforderungen zwischen Werkzeugmagazinen und Roboter-Endeffektoren.
Während der automatischen Werkzeugwechselzyklen des Roboters sind Positionierungsabweichungen nahezu unvermeidbar, die durch die Positionierungstoleranz der Robotergelenke, den Installationsversatz des Werkzeugmagazins und die Durchbiegung der Vorrichtung unter Eigengewicht verursacht werden. Starre feste Verbindungsstrukturen erzeugen beim Andocken harte Stöße.
Kleinere Folge: Abrieb des Fixierstifts der Schnellwechselplatte und Blockieren der Andockvorrichtung
Schwerwiegende Folge: Beschädigung des Robotergetriebes, Zerstörung der internen Schnellwechsel-Verriegelungsbaugruppen, verkürzte Lebensdauer des gesamten Schnellwechselsystems
Herkömmliche starre Gestänge verfügen über keine Winkelausgleichskapazität, was äußerst strenge Anforderungen an die Präzision der Vorrichtungsinstallation stellt. Selbst eine geringfügige Fehlausrichtung bei der Montage kann während der Projektbereitstellung zu Dockfehlern vor Ort und mechanischen Blockaden führen.
Der JWGRIP-Scharniergestängearm verwendet eine spezielle Scharnier-Schwinggestänge-Architektur. Unter Beibehaltung einer hohen Gesamtstruktursteifigkeit bietet es einen einstellbaren Schwebeausgleich:
Offset-Positionsabweichung beim Andocken und mechanische Aufprallkraft des Puffers
Lockern Sie die Präzisionsanforderungen an Roboter und Schnellwechsel-Werkzeugwechsler
Ermöglichen Sie eine selbstanpassende Werkzeug-Andockausrichtung und reibungslose Greif- und Freigabebewegungen des Roboters
Bringen Sie leichte Spezifikationen und mechanische Festigkeit in Einklang, um die Endlastgrenzen des Roboters einzuhalten
Der UPC-Scharnierverbindungsarm für den Roboter-Schnellwechsel-Werkzeugwechsler wird häufig für den Werkzeug-Magazin-Übergang, den Drehwechsel mit mehreren Werkzeugen und automatische Paletten-Pick-and-Place-Aufgaben verwendet. Es verringert den Debugging-Aufwand vor Ort und erhöht die Stabilität und Lebensdauer von Roboter-Schnellwechsel-Workflows. Es dient als wichtiges mechanisches Verbindungszubehör für den Bau von JWGRIP UPC-konformen Roboter-Schnellwechsel-Arbeitsplätzen.

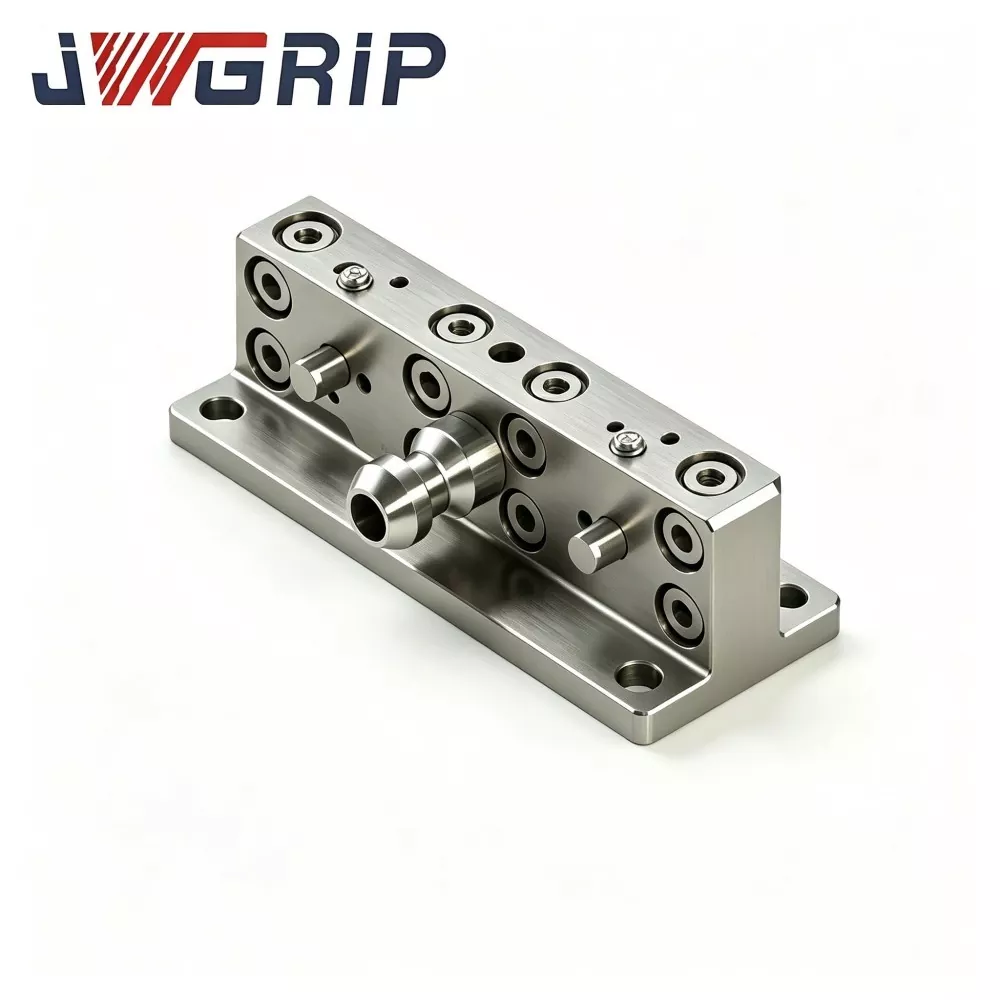
Interner Strukturaufbau
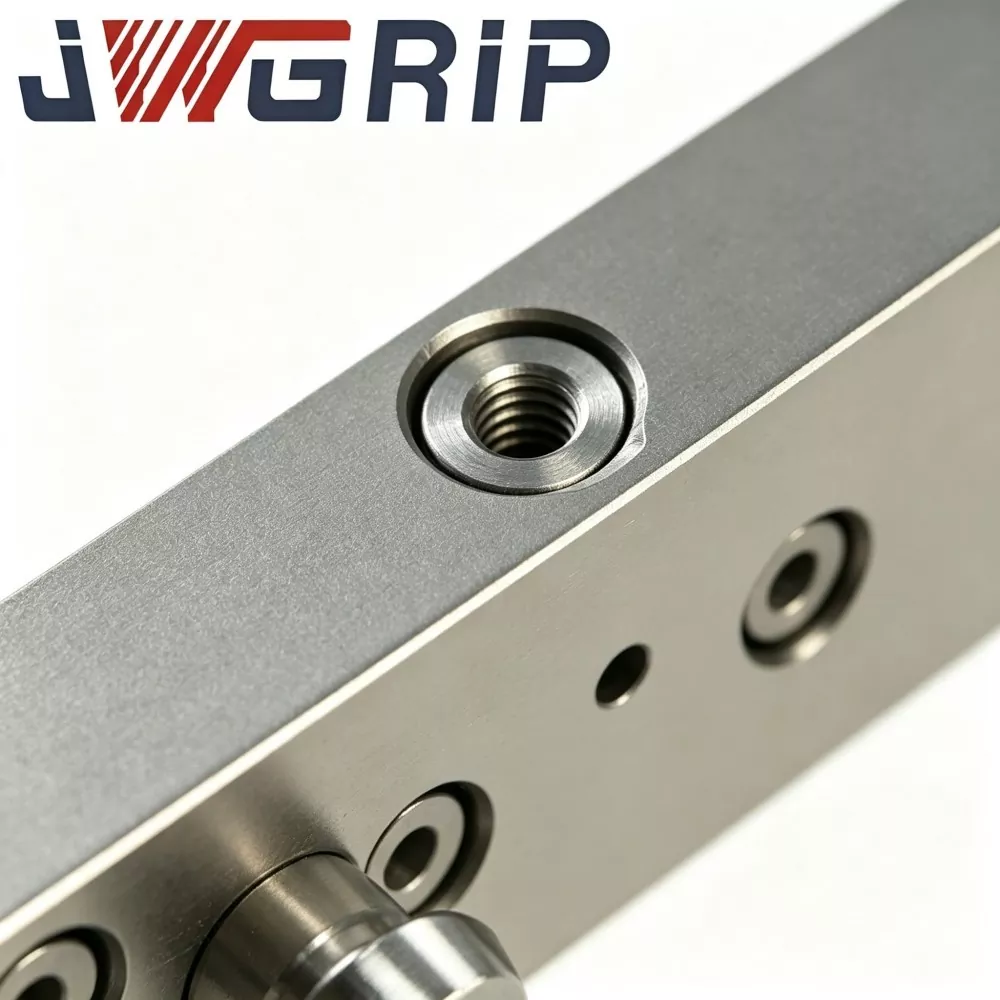
Der JWGRIP UPC-Scharniergestängearm besteht aus mehreren Kernmodulen: Hauptgestängekörper, Doppelscharnier-Drehgelenke, UPC-Standard-Schnellwechsel-Andockflansch, Montagebasis, Endanschlagstrukturen sowie Schmier- und Dichtungsbaugruppen.
Hauptgestängekörper: präzisionsgefertigte hochfeste Aluminiumlegierung in Luft- und Raumfahrtqualität
Scharnierdrehwellen: hochfester legierter Stahl, verarbeitet mit Vergütungswärmebehandlung
Jede rotierende Welle ist mit einer verschleißfesten Buchse und einer staubdichten Dichtungsstruktur ausgestattet, die verhindert, dass Schneidkühlmittel, Werkstattstaub und Metallspäne in die rotierenden Reibungspaare gelangen
Eine Schnittstelle ist mit dem Schnellwechsel-Werkzeugwechslerflansch des Roboters verbunden. Das gegenüberliegende Ende wird mit der werkzeugmagazinseitigen Halterung oder dem Werkzeugadapter verbunden
Arbeitsmechanismus
1. Wenn der Roboter eine Werkzeugwechselbewegung ausführt, treibt der Endeffektor des Roboters den gesamten Verbindungsarm an.
2. In der Schnellwechsel-Andockphase ermöglichen die Scharniergelenke eine Schwenkbewegung innerhalb eines vordefinierten Winkelbereichs, um Positionierungsfehlern und einer Fehlausrichtung der Vorrichtungsinstallation entgegenzuwirken. Die schwebende Kompensation wird nur während der Andockausrichtung aktiviert.
3. Sobald die Schnellwechselverriegelung abgeschlossen ist, rastet die Anschlagstruktur ein und verriegelt die Scharniergelenke. Der Verbindungsarm lässt sich in den starren Zustand umwandeln, wobei alle Schwenkbewegungen deaktiviert sind, wodurch eine stabile Werkzeughaltung während des nachfolgenden Bearbeitungsvorgangs gewährleistet wird.
Kernkompetenzen im Wettbewerb
1. ±3° schwimmendes Scharnier-Offset-Kompensationsdesign. Absorbiert Positionierungsabweichungen des Roboters und Fehlausrichtung der Vorrichtungsmontage und puffert Andockkollisionskräfte. Verhindert Schäden an Schnellwechselplatten und Roboterreduzierern durch harte Kollisionen und erleichtert die Präzisionsstandards bei der Installation vor Ort.
2. Leichte und dennoch hochfeste Hybridmaterialkonfiguration. Eine hochfeste Aluminiumlegierung in Luft- und Raumfahrtqualität für den Verbindungskörper reduziert die Endlastbelastung des Roboters. Wärmebehandelte Scharnierwellen aus legiertem Stahl bieten eine hervorragende Verschleißfestigkeit und Torsionsfestigkeit und sorgen für ein optimales Gleichgewicht zwischen geringem Gewicht und struktureller Zuverlässigkeit.
3. Selbstaktivierender integrierter Endanschlagmechanismus Der Schwenkfreiheitsgrad wird direkt nach Abschluss des Andockens und Verriegelns automatisch verriegelt. Behält die volle Steifigkeit im Bearbeitungszustand bei und verhindert Werkzeugwackeln. Es vereint die schwimmende Kompensation in der Andockphase und die hohe Steifigkeit in der Verarbeitungsphase in einer Einheit.
4. Staubdichte rotierende Wellenbuchsenbaugruppe Isoliert Metallspäne, Schneidflüssigkeit und Fabrikstaub. Vermeiden Sie eine Blockierung des Scharnierdrehpaars und beschleunigten Abrieb. Geeignet für raue Werkstattumgebungen und verlängert die Lebensdauer des Verbindungsarms.
5. Standard-UPC-spezifizierte Flansch-Docking-Schnittstelle. Lässt sich nahtlos mit den JWGRIP UPC-Roboter-Schnellwechsel-Werkzeugwechslern verbinden, ohne dass zusätzliche Flanschmodifikationsarbeiten erforderlich sind. Einfache Installation und Austausch, kompatibel mit den gängigen Roboter-End-Schnellwechsellösungen auf dem Markt.
6. Flexibler, nicht standardmäßiger OEM-Anpassungsservice. Armlänge, Schwenkausgleichswinkel, Anordnung der Flanschmontagelöcher und Nennlastkapazität können angepasst werden. Kundenspezifische Lösungen unterstützen verschiedene Robotermodelle und unterschiedliche Anforderungen an die Anordnung des Werkzeugmagazins.
Anwendungsszenarien
1. FMS flexible Automatisierungsarbeitsplätze Roboter implementieren die automatische Drehumschaltung für mehrere Vorrichtungen und Paletten. Kombiniert mit JWGRIP UPC-Schnellwechsel-Werkzeugwechslern überwindet es Andockausrichtungsschwierigkeiten, die durch den Versatz der Werkzeug-Magazin-Installation entstehen.
2. CNC-Roboter zum Be- und Entladen von Zellen. Roboter handhaben Vorrichtungspaletten für den Palettentransfer innerhalb der Maschine. Der Gelenkverbindungsarm absorbiert Andockstöße und verbessert die Kontinuität und Stabilität bei Produktionswechselvorgängen.
3. Pufferübergabestationen für Roboter-Werkzeugmagazine. Roboter holen sich immer wieder verschiedene Werkzeuge aus Multi-Tool-Magazinen. Toleriert Fehler bei der Installation des Werkzeugmagazins und verringert die Häufigkeit von Andockungsfehlern.
4. Produktionslinien mit automatischem Wechsel von Formen und Vorrichtungen. Realisieren Sie den automatischen Austausch von Formen, Formeinsätzen und Vorrichtungen. Reduzieren Sie den Debugging-Aufwand vor Ort und verkürzen Sie den Inbetriebnahmezyklus der Workstation.
5. Nachrüstung für nicht standardmäßige Automatisierungsgeräte. Fügen Sie vorhandenen Roboter-Endeffektoren eine Floating-Kompatibilitätsfunktion hinzu. Es ist kein Austausch des gesamten Schnellwechsel-Bausatzes erforderlich.
Installationsschritte
1. Wischen Sie vor der Installation die Kontaktflächen des UPC-Schnellwechselflansches und des Verbindungsarm-Andockflansches sauber. Entfernen Sie Späne und Ölverschmutzungen und sorgen Sie für eine ebene Passfläche. Vermeiden Sie zusätzliche Belastungen der Scharniergelenke durch schräge Montage.
2. Flanschverbindungsschrauben unter strikter Einhaltung des angegebenen Drehmomentwerts festziehen. Um eine Verformung des Gestängearms und ein Verklemmen der Scharniere zu vermeiden, ist ein zu hohes Anzugsmoment beim Befestigen verboten.
3. Nach dem Zusammenbau schwenken Sie den Verbindungsarm manuell, um zu prüfen, ob die Scharnierbewegung reibungslos verläuft und nicht klemmt. Bestätigen Sie, dass die Endanschlagstrukturen normal funktionieren.
4. Schließen Sie das Teach-in-Debugging des Roboters ab. Konfigurieren Sie eine angemessene Andock-Annäherungsgeschwindigkeit. Vermeiden Sie das Hochgeschwindigkeits-Andocken mit harten Stößen, um eine Überschreitung des Scharnierausgleichswinkels und die Gefahr einer Überlastung des Mechanismus zu vermeiden.
5. Nachdem der Schnellwechsel-Verriegelungsvorgang abgeschlossen ist, vergewissern Sie sich, dass der Endanschlagsmechanismus die Schwenkfreiheit des Verbindungsarms gesperrt hat und kein Wackeln des Werkzeugs vorliegt. Anschließend können Sie mit der Aufnahme von Arbeiten oder Bearbeitungsaufgaben beginnen.
6. Führen Sie routinemäßige Wartungsarbeiten durch: Schmierstellen der Scharnierwelle rechtzeitig schmieren. Entfernen Sie die Spanansammlung rund um die Wellendichtungsteile. Überprüfen Sie den Verschleißzustand der Buchse, wenn die Schwenkbewegung des Scharniers schwergängig ist.
7. Führen Sie niemals Schneid- oder Schwerlastbearbeitungsvorgänge durch, bevor die Schnellwechselverriegelung abgeschlossen ist. Schützen Sie die Scharniergelenke vor seitlicher Drehmomentbelastung und verhindern Sie dauerhafte Schäden am Verbindungsarm.
Leitfaden zur Fehlerdiagnose und -behebung
1. Fehlerphänomen: Häufige Andockfehler und mechanische Blockaden während des Roboterschnellwechsels
Mögliche Ursachen: unzureichender Scharnierschwingungsausgleichsbereich; übermäßige Abweichung vom Lernpfad des Roboters; Schrägflanschmontage; Metallspäne stecken in den Scharnierwellen fest
Gegenmaßnahmen: Normale Scharnierschwingleistung überprüfen; Optimieren Sie die Bewegungsbahn des Roboters. Flanschparallelität neu kalibrieren; Entfernen Sie Spänerückstände im Bereich der Wellendichtungsbereiche
2. Fehlerphänomen: Das Werkzeug wackelt nach dem Sperrvorgang
Mögliche Ursachen: Endanschlagmechanismus unvollständig eingerastet; UPC-Schnellwechsel-Werkzeugwechsler nicht vollständig verriegelt; Flanschbefestigungsschrauben lose
Gegenmaßnahmen: Überprüfen Sie, ob die Anschlagstruktur vollständig eingerastet ist. Überprüfen Sie den UPC-Schnellwechsel-Verriegelungsstatus noch einmal. Flanschverbindungsschrauben nachziehen
3. Fehlerphänomen: Scharniergelenkschwung ist steif oder klemmt vollständig
Mögliche Ursachen: Späne und Schneidkühlmittel dringen in die Scharnierbuchse ein; Verschleiß der Buchsenkomponenten; Verformung der rotierenden Welle
Gegenmaßnahmen: Interne Scharnierverunreinigungen demontieren und ausspülen; verschlissene Buchsen ersetzen; Ersetzen Sie den kompletten Verbindungsarm, wenn eine Verformung der Welle auftritt
4. Fehlerphänomen: Verformung des Verbindungsarms oder Rissschäden
Mögliche Ursachen: Betriebslast übersteigt Nennlast; heftiger Andockstoß; Schneiddrehmoment im entriegelten Zustand des Scharniers
Gegenmaßnahmen: Verwendung einstellen und Verbindungsarm austauschen; praktische Belastungsparameter neu bewerten; Stellen Sie sicher, dass die Schnellwechselverriegelung vor Beginn der Bearbeitung abgeschlossen ist
Verpackungs- und Versandvereinbarung
Bei jedem JWGRIP UPC-Scharnierverbindungsarm wird eine Oberflächen-Rostschutzbehandlung angewendet. Die Scharnierwellenpositionen werden mit Rostschutzfett bestrichen, anschließend wird jede einzelne Einheit einzeln in einer PE-Schutzhülle verpackt.
Kleinserienbestellungen werden in Hochleistungskartons verpackt. Bei Großprojektaufträgen werden stoßfeste Holzkisten verwendet, die mit Pufferpolstermaterial ausgestattet sind, das die Andockflächen der Flansche und die Drehscharniere vor Transportschäden schützt.
Vollständige technische Dokumente zur Installation und Inbetriebnahme liegen jeder Lieferung bei.
Standard-Produktionsvorlaufzeit: 10–17 Werktage. Ausgewählte Standardspezifikationen sorgen für einen versandfertigen Lagerbestand.
Eine kostenlose Musterbewertung ist verfügbar. Musterfrachtkosten müssen vom Käufer übernommen werden.
Nicht kundenspezifische OEM-Bestellungen unterstützen Modifikationen der Armlänge, des Kompensationswinkels sowie der Anordnung der Flanschlöcher.
Kundendienst
Für Installations- und Inbetriebnahmefragen werden technische Dokumentation und Online-Fernberatung angeboten.
Verschleißteile wie Scharnierbuchsen können zum Austausch vor Ort unabhängig erworben werden.
Bei größeren Projektaufträgen kann auf Anfrage ein kostenpflichtiger Vor-Ort-Inbetriebnahmeservice vereinbart werden.
FAQ
F1: Kann der JWGRIP UPC-Scharnierverbindungsarm das Schnittdrehmoment bei der Bearbeitung aushalten?
A: Nein. Der UPC-Scharnierverbindungsarm für den Roboter-Schnellwechsel-Werkzeugwechsler bietet nur eine schwimmende Kompensation für die Schnellwechsel-Andockphase. Nach der Verriegelung sperrt die Endanschlagstruktur die gesamte Schwenkbewegung. Die Schnittlast bei der Bearbeitung muss vollständig vom Schnellwechsel-Werkzeugwechsler JWGRIP UPC getragen werden. Scharnierverbindungen dürfen niemals Schneidmomenten ausgesetzt sein.
F2: Ist eine Aufrüstung des Schwenkkompensationswinkels möglich?
A: Die Standardausführung umfasst eine Schwenkkompensation von ±3°. Ein größerer Kompensationswinkel kann durch den OEM-Anpassungsservice realisiert werden. Bitte beachten Sie, dass ein erweiterter Kompensationswinkel die Gesamtstruktursteifigkeit verringert und eine entsprechende Bewertung der Roboterendlast erforderlich ist.
F3: Unterstützt es Roboter-Schnellwechselplatten von Drittanbietern, die nicht von UPC stammen?
A: Die Standardversion übernimmt die UPC-Standard-Flanschschnittstelle. Kundenspezifische Flanschlochanordnungen können verarbeitet werden, um alternative Schnellwechselsysteme anzupassen.
F4: Können verschlissene Scharnierbuchsen separat ausgetauscht werden?
A: Ja. Buchsen gelten als Verschleißteile und können einzeln beschafft und ausgetauscht werden. Wenn sich die Drehwelle verformt, ist ein vollständiger Austausch des Verbindungsarms erforderlich.
F5: Ist dieser Verbindungsarm für Roboteranwendungen mit hoher Traglast geeignet?
A: Das Standardmodell unterstützt eine Roboterendlast von maximal 80 kg. Für Schwerlastszenarien sollte eine verstärkte kundenspezifische Variante gewählt werden. Bestätigen Sie vor der endgültigen Auswahl stets die Nennlast des Roboters.
Auswahlreferenzpunkte
Der JWGRIP UPC-Scharnierverbindungsarm fungiert als schwebende mechanische Übergangshardware für Roboter-Schnellwechselsysteme. Sein Kernwert liegt darin, die Auswirkungen von Positionsabweichungen in der Andockphase auszugleichen und die Debugging-Schwierigkeit für Roboterautomatisierungsarbeitsplätze zu verringern.
Bestätigen Sie zunächst die tatsächliche Endlast des Roboters. Überschreiten Sie niemals die Nennlastkapazität des Produkts.
Stellen Sie sicher, dass der Andockflansch mit der UPC-Standardspezifikation übereinstimmt.
Bei Projekten mit großem Versatz der Vorrichtungsinstallation können Sie einen maßgefertigten größeren Schwenkausgleichswinkel in Betracht ziehen, wobei die Gesamtsteifigkeit der Struktur umfassend bewertet werden muss.
Priorisieren Sie fertige Einheiten, die mit staubdichten Dichtungen und integrierten Endanschlagsstrukturen ausgestattet sind. Vermeiden Sie einfache ungeschützte Gestängeversionen, die in staubigen, mit Spänen gefüllten Werkstattumgebungen einem schnellen Scharnierverschleiß ausgesetzt sind.
Anfrage absenden
Kontaktinformation
-
Adresse
Nr. 44, Daning Entrepreneurship Road, Stadt Humen, Stadt Dongguan, Provinz Guangdong, China
-
Tel
-
Email
Gerne können Sie eine Anfrage an JWGRIP senden. Unser professionelles Technik- und Vertriebsteam sorgt für eine kostenlose Auswahl der Vorrichtungen, ein individuelles Lösungsdesign und ein genaues Angebot.
Nachrichtenempfehlungen