Deutsch
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Professioneller Hersteller von Roboter-Schnellwechselgreifern für die industrielle Automatisierung
Als automatisierungsorientierter Nachrüstlieferant der Roboter-SchnellwechselgreiferserieJWGRIPliefert Tablettkupplungsadapter, Greifmodule am Roboterende und gelenkige Greifarme mit mechanischer Ermüdungsprüfung und standardisierter Serienfertigung für CNC-Werkstätten und Automatisierungsintegratoren, die eine Teillinienautomatisierung anstreben und gleichzeitig die bestehende Infrastruktur für manuell zu bedienende Spannvorrichtungen beibehalten möchten. Diese roboterseitige Schalthardware beseitigt große Upgrade-Hürden ohne vollständigen Austausch der Vorrichtung. Gepaart mit der UPC Zero Point Positioning Series undNullpunkt-PalettenserieEs erstellt vollständig automatisierte Materialhandhabungsabläufe für einen nahtlosen Werkstücktransfer zwischen robotergesteuerten und manuellen Rüststationen. In der Massenproduktion werden strenge mechanische Verriegelungshub- und Positionierungsstifttoleranzkontrollen angewendet, um eine langfristige Positionierungsstabilität unter gemischten manuellen und automatisierten Produktionsbedingungen zu gewährleisten.
Fehlermeldung
Viele Maschinenwerkstätten verfügen bereits über ausgereifte manuelle Spannsysteme. Wenn Werksleiter die Einführung der Roboterhandhabung planen, gehen sie oft davon aus, dass allein der Kauf eines Roboterarms zu völlig reibungslosen Produktionsergebnissen führen wird. In Wirklichkeit sind Roboterkörper nur Geräte, die Bewegungen ausführen. Ohne passende Endeffektor-Schalthardware können Roboter vorhandene Paletten und Vorrichtungen am Produktionsstandort nicht zuverlässig greifen, anheben und lokalisieren.
Welche negativen Folgen hat eine schlecht abgestimmte Roboter-Greifhardware?
Während der Hochgeschwindigkeitsbewegung des Roboters kann es zu einer lockeren Kupplung, einer versetzten Greifposition oder einem versehentlichen Herunterfallen der Palette kommen. Bei vielen Automatisierungsprojekten ist die Betriebszeit nicht aufgrund von Fehlern in der Robotersteuerung gering, sondern aufgrund inkompatibler Verbindungshardware zwischen Roboterflansch und Werkstückträgern.
Wie können Sie bestehende manuelle Einrichtungsabläufe nach dem Hinzufügen von Roboterhardware beibehalten?
Viele frühe Automatisierungstransformationspläne zwingen Werkstätten dazu, den vollautomatischen Modus zu wählen und auf bequeme manuelle Eingriffe zu verzichten. In der realen Kleinserien-Mischproduktion müssen Bediener immer noch speziell geformte Rohlinge manuell laden, halbfertige Teile prüfen oder die Demontage von Werkstücken im Notfall durchführen.
Wird roboterseitige Schalthardware nur für die völlig unbeaufsichtigte Massenproduktion eingesetzt?
Dies ist ein häufiges Missverständnis. Es bietet auch einen großen Mehrwert für halbautomatische Werkstätten im Hybridmodus. Bediener können komplexe manuelle Vorbereitungsarbeiten offline erledigen und Roboter übernehmen sich wiederholende Palettentransportaufgaben.
Funktionelle Unterschiede
Roboter-Schnellwechsel-Greifertablett-Kupplung: Diese Zwischenverbindungskomponente stellt eine stabile mechanische Passbeziehung zwischen Greifmodulen und Zielpaletten her. Es absorbiert geringfügige Positionsabweichungen, die durch Positionierungsfehler der Roboterbewegung entstehen, und vermeidet so starre Kollisionsschäden zwischen mechanischen Strukturen während Hochgeschwindigkeits-Transferzyklen.
N160-Roboter-Schnellwechselgreifermodul: Dieses am Flansch montierte Kernmodul dient als Basiseinheit und wird direkt am Roboterausgangsflansch installiert. Es bietet eine standardisierte Verriegelungsschnittstelle für nachfolgende Greifarme und ermöglicht so einen schnellen Austausch verschiedener Endwerkzeuge, ohne die Parameter des Roboterprogramms wiederholt zu ändern.
N160-Scharnierverbindungsarm für Roboter-Schnellwechselgreifer: Der bewegliche Ausführungsarm, der die Außenkonturen der Palette physisch berührt. Sein struktureller Umriss ist entsprechend der Palettenkantengeometrie optimiert und sorgt für eine stabile Greifkraft im Wickelstil. Es verhindert ein Abrutschen bei Beschleunigung und Verzögerung während der Roboterbewegung.
Kernbewertungsindikatoren
Wie kann überprüft werden, ob die Nennlast den tatsächlichen Produktionsanforderungen entspricht?
Benutzer können sich nicht einfach auf die Nennlastdaten des Roboterarms beziehen. Sie müssen das Gesamtgewicht einschließlich Greifmodul, Gestängearm, Palette, Vorrichtung und Rohwerkstück berechnen. Eine zu hohe Verbundlast beschleunigt den mechanischen Verschleiß und birgt versteckte Sturzrisiken.
Why is repeat positioning accuracy of gripping action equally important as zero-point chuck accuracy?
Selbst wenn maschinenseitige Spannfutter über eine Präzision im Mikrometerbereich verfügen, wird die Genauigkeit des Gesamtsystems erheblich verringert, wenn der Robotergreifer beim Aufnehmen und Platzieren von Paletten große Positionsabweichungen erzeugt. Greiferseitige Positionierungsfehler werden auf die gesamte Spannschleife übertragen.
Welche Umgebungsfaktoren sollten bei roboterseitiger Hardware berücksichtigt werden?
Roboter-Endeffektoren arbeiten in den Randzonen von Werkzeugmaschinen und werden von Schneidkühlmittel, Metallspänen und Ölnebel bespritzt. Die Oberflächenbehandlung und die Dichtungsleistung der Hardware müssen Korrosion und Spanverklemmung innerhalb der Gelenkbewegungspositionen widerstehen.
Wie lässt sich ein nahtloses Andocken mit peripherer Nullpunkt-Werkstückhaltehardware realisieren?
Welche Voraussetzungen sind für die Zusammenarbeit mit der UPC Zero Point Positioning Series erforderlich?
Halten Sie die Greifmaße der Außenkontur der Zielpaletten konstant. Die Geometrie des Gelenkverbindungsarms muss der Kantenstruktur der Paletten der UPC-Serie entsprechen, damit Roboter eine stabile Kommissionierung für roboterkompatible Paletten durchführen können.
Welche Vorteile bringt die Abstimmung mit der Zero Point Pallet Series?
Mit dem Tablar-Kupplungsadapter können Roboter auch herkömmliche manuell genutzte Paletten handhaben. Geschäfte müssen nicht alle vorhandenen Paletten ersetzen, um eine halbautomatische Transformation zu realisieren und so frühere Hardware-Investitionen zu schützen.
Welche versteckten Risiken sollten beim Hybridbetrieb vermieden werden?
Vermeiden Sie die gemischte Verwendung von Paletten mit unterschiedlichen Außenabmessungen in einem Roboterarbeitsbereich. Unterschiedliche Umrissgrößen führen zu falschen Greifpositionen. Ein striktes Palettenklassifizierungsmanagement sollte vor Ort durchgeführt werden.
Hardware-Material- und Prozesseigenschaften
Die Hauptstrukturkörper der Greifmodule und Verbindungsarme bestehen aus hochfestem legiertem Stahl. Die Kontakt- und Verriegelungsflächen der Schlüssel werden aufkohlend abgeschreckt und präzise geschliffen. Jede fertige Komponente durchläuft vor dem Versand wiederholte zyklische Ermüdungstests durch Greifen und Lösen. Die strukturelle Verformung wird unter Nenn-Volllastbedingungen streng kontrolliert.
Die Abmessungen der Flanschverbindungen entsprechen den gängigen Schnittstellenstandards für Industrieroboter. Wichtige Installationslochpositionen gewährleisten die Austauschbarkeit und reduzieren sekundäre Änderungsarbeiten während der Installation vor Ort.
Zu den kundenspezifischen Anpassungsdiensten gehören die Einstellung des Greifhubs, spezielle Flanschumbauplatten und eine verschleißfeste Oberflächenbehandlung, um an nicht standardmäßige Palettenumrisse und verschiedene Robotermarken angepasst zu werden.
Anwendungshinweise
Roboterseitige Greifkomponenten unterliegen bei jedem Bewegungszyklus häufigen Beschleunigungs- und Verzögerungseinflüssen. Die Ansammlung von Spänen in den Scharniergelenken erhöht den Bewegungswiderstand und führt zu einem Greifversatz. Die regelmäßige Reinigung und Schmierung der Gelenke muss in die Checklisten für die tägliche Gerätewartung integriert werden. Dauerbetrieb ohne routinemäßige Wartung führt selbst bei ausgereiften Automatisierungskomponenten zu einer allmählichen Verschlechterung der Greifstabilität.




- View as
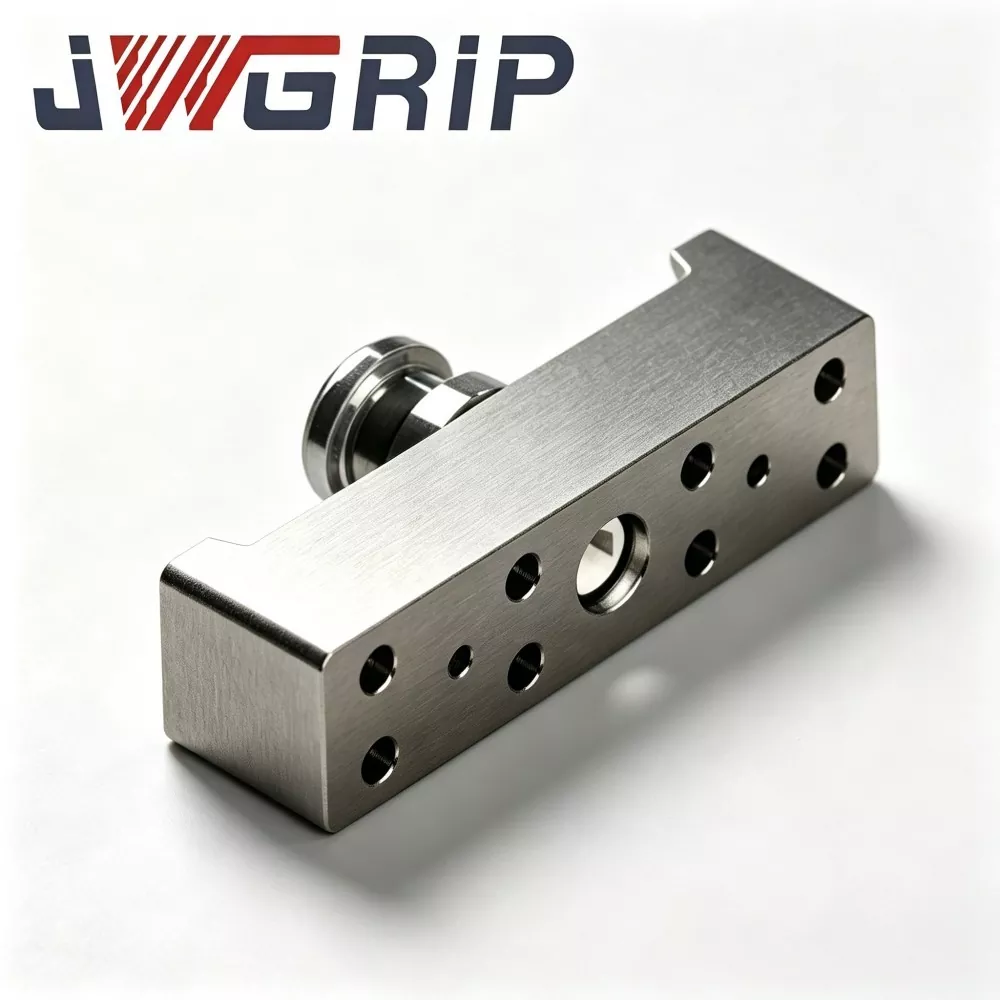
N160-Scharnierverbindungsarm für Roboter-Schnellwechselgreifer
JWGRIP ist der professionelle Hersteller und Lieferant von N160-Scharnierverbindungsarmen für Roboter-Schnellwechselgreifer in China und bietet Factory Direct-Service mit Standardprodukten, die vollständig auf Lager sind, um die globale Implementierung von Automatisierungsprojekten und die Werkstattwartung zu unterstützen. Es handelt sich um eine hochleistungsfähige Kern-Kraftübertragungs-Scharnierwippenkomponente, die speziell für Roboter-Schnellwechselgreifermodule der N160-Serie entwickelt wurde. Es integriert die optimierte Kraftübertragungsstruktur und die integrierte Warmumformungstechnologie in einer einzigen Funktionseinheit und dient als zentrales kinematisches Teil, das die lineare Kolbenantriebskraft in eine schwingende Klemmbewegung der Greiferbacken umwandelt.
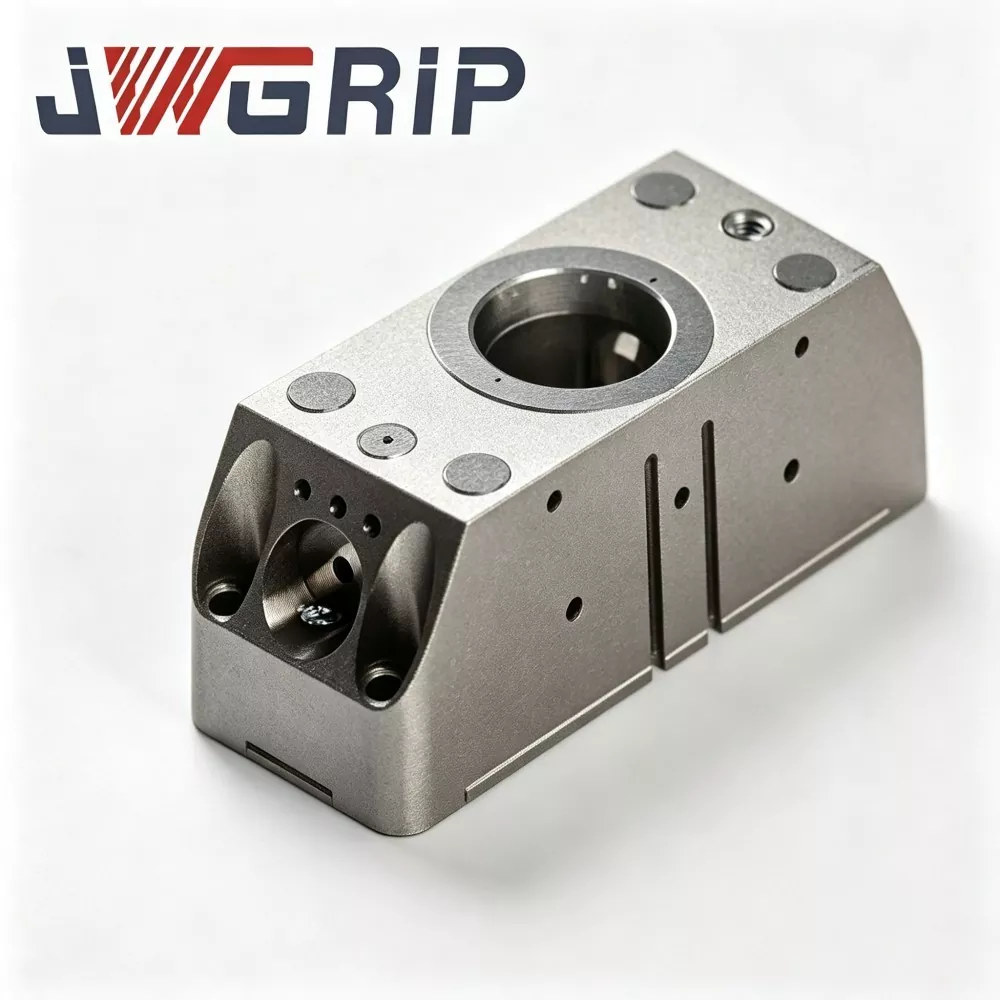
N160 Roboter-Schnellwechselgreifermodul
JWGRIP ist der professionelle Hersteller und Lieferant des N160-Roboter-Schnellwechsel-Greifmoduls in China, unterstützt die Beschaffung von Großbestellungen und bietet echten Fabrikpreis für globale Automatisierungsprojektpartner. Es handelt sich um eine neu aufgerüstete integrierte Roboter-End-of-Arm-Ausführungseinheit, die speziell für moderne, flexible, unbemannte Produktionslinien entwickelt wurde. Durch die innovative Integration des pneumatischen Parallelgreifers und der Roboter-Schnellwechselschnittstelle in einem einzigen modularen Gehäuse entfällt die Notwendigkeit separater Schnellwechselscheiben und unabhängiger Greiferbaugruppen, da keine zusätzlichen mehrschichtigen Verbindungsflansche oder Übergangszubehörteile erforderlich sind.
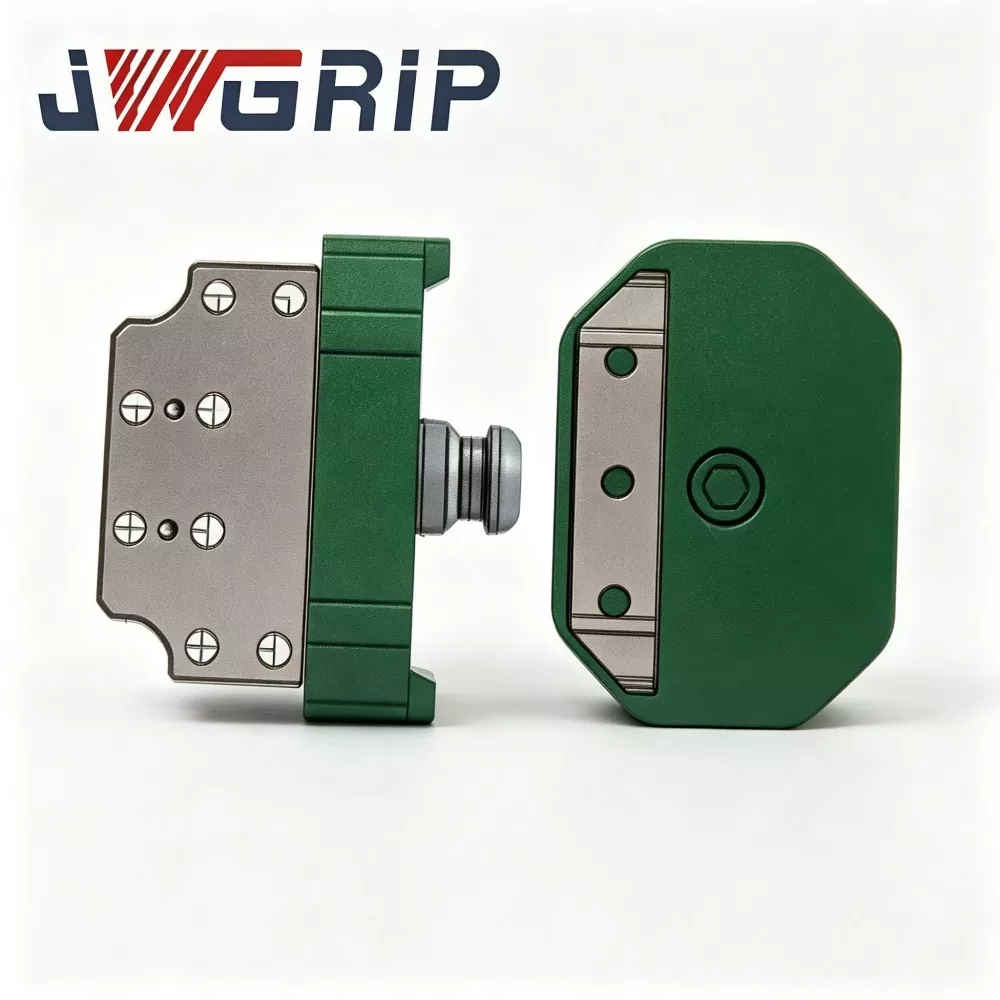
Roboter-Schnellwechselgreifer-Tray-Kupplung
JWGRIP ist der Hersteller und Lieferant professioneller Roboter-Schnellwechsel-Greiferschalenkupplungen in China. Es handelt sich um eine fortschrittliche integrierte Roboter-Endeffektor-Schaltkomponente, die speziell für flexible unbemannte automatisierte Produktionslinien entwickelt wurde. Es integriert die Strukturkonfiguration aus hochfestem legiertem Stahl und den Präzisionsschleifprozess in einer einzigen Einheit und ermöglicht so einen vollautomatischen Roboter-Werkzeugwechsel ohne manuelles Eingreifen beim Austausch von Greifern, Tabletts und anderen Endwerkzeugen.
JWGRIP ist ein professioneller Roboter-Schnellwechselgreiferserie Hersteller und Lieferant in China. Wir heißen Sie herzlich willkommen, hochwertige Produkte zu wettbewerbsfähigen Preisen in unserer Fabrik zu verkaufen.
Nachrichtenempfehlungen