Deutsch
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик





Roboter-Schnellwechselgreifer-Tray-Kupplung
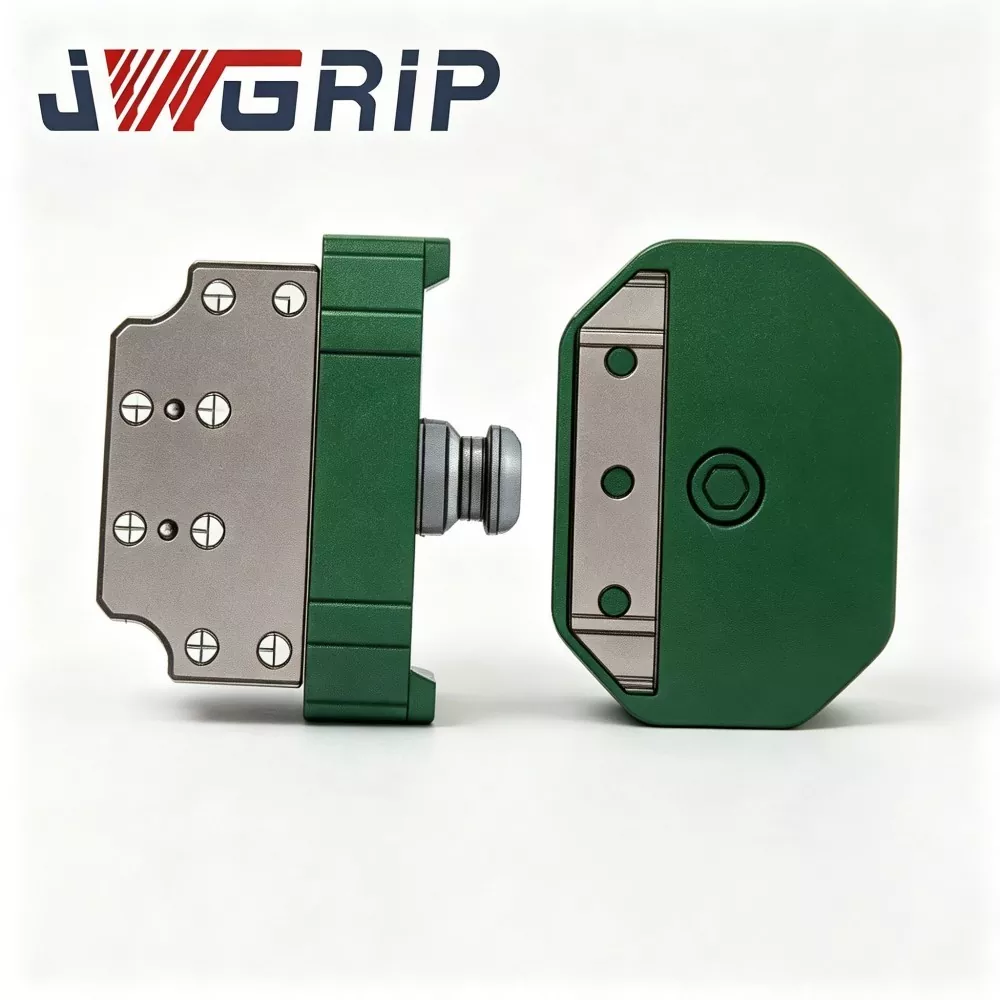
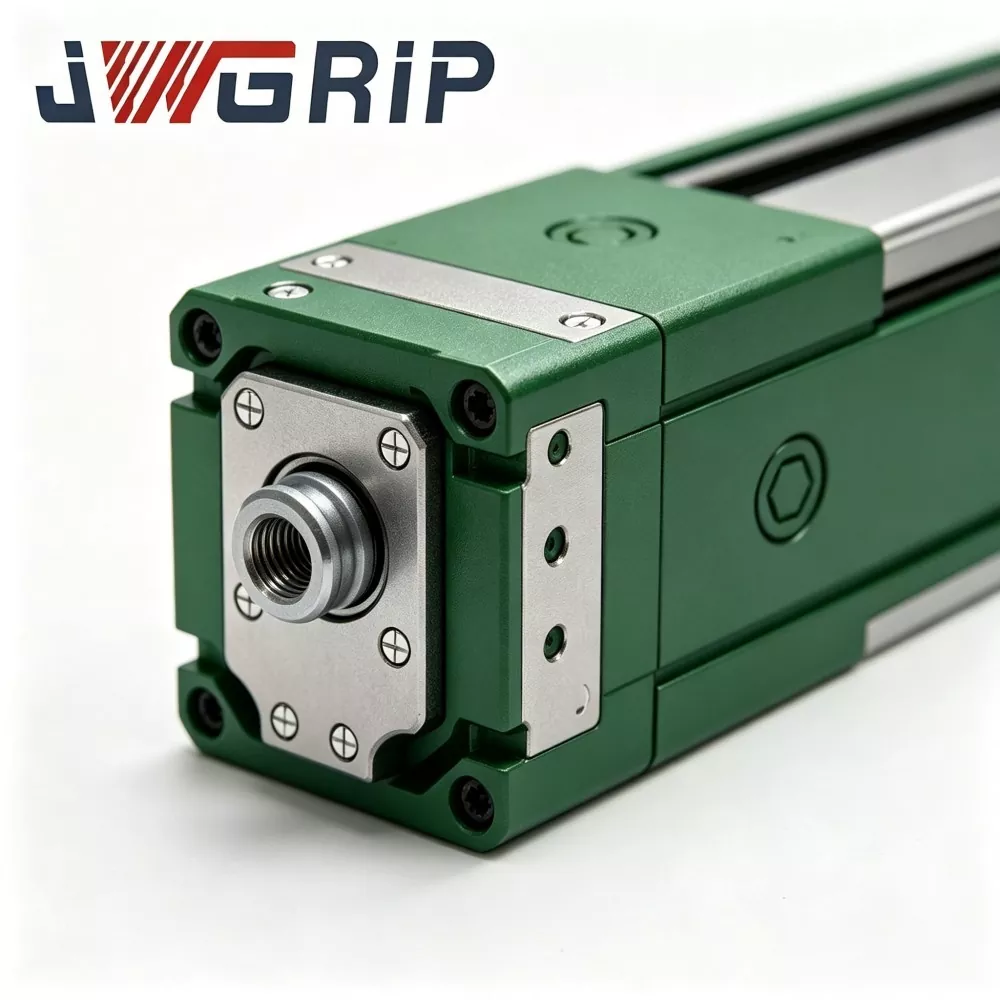
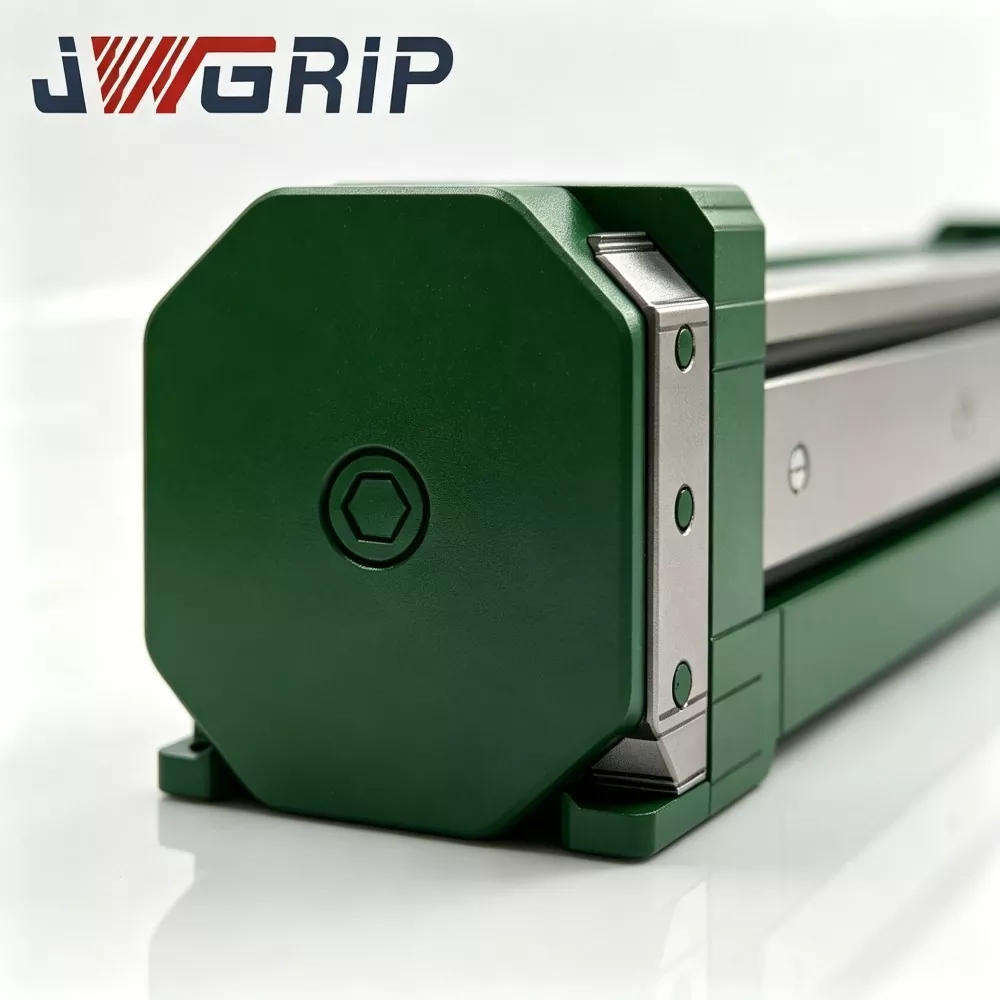
JWGRIP ist der Hersteller und Lieferant professioneller Roboter-Schnellwechsel-Greiferschalenkupplungen in China. Es handelt sich um eine fortschrittliche integrierte Roboter-Endeffektor-Schaltkomponente, die speziell für flexible unbemannte automatisierte Produktionslinien entwickelt wurde. Es integriert die Strukturkonfiguration aus hochfestem legiertem Stahl und den Präzisionsschleifprozess in einer einzigen Einheit und ermöglicht so einen vollautomatischen Roboter-Werkzeugwechsel ohne manuelles Eingreifen beim Austausch von Greifern, Tabletts und anderen Endwerkzeugen.
Diese leistungsstarke Roboter-Schnellwechsel-Greifer-Tray-Kupplung zeichnet sich durch einen äußerst geringen Wiederholungspositionierungsfehler, eine hervorragende Anti-Ermüdungsleistung und eine extrem lange Lebensdauer aus und unterstützt die automatische Rückmeldung von Verriegelungs- und Entriegelungssignalen, um den intelligenten Betriebsanforderungen der unbemannten Produktion gerecht zu werden. Jede Kupplung wird streng durch Rohmaterialprüfung, CNC-Präzisionsbearbeitung, professionelle Wärmebehandlung und Oberflächenhärtung hergestellt und durchläuft umfassende Leistungstests des fertigen Produkts und eine kontinuierliche zyklische Belastungsüberprüfung, die den CE-Normen für mechanische Sicherheit entspricht.
Es bietet eine stabile und konsistente mechanische Leistung in langfristigen zyklischen Schaltszenarien. Es ist weitgehend kompatibel mit Industrierobotermodellen mehrerer Marken und wird häufig in der Montage neuer Energiebatterien, der 3C-Elektronikfertigung, der Montage von Autoteilen und in Werkstätten für intelligente Logistiksortierung eingesetzt. Durch die Unterstützung professioneller technischer Zeichnungserstellung, Vor-Ort-Beratung und umfassender technischer After-Sales-Beratung verkürzt es effektiv den Implementierungszyklus von Renovierungsprojekten für flexible Roboterproduktionslinien für globale Industriekunden.
Einführung in den Kernarbeitsmechanismus
Die Robot Quick Change Gripper Tray Coupling ist eine dedizierte roboterseitige Schnellwechselschnittstellenkomponente, die hauptsächlich für den schnellen Wechsel zwischen Robotergreifermodulen und materialtragenden Traymodulen verwendet wird.
Ohne diese Kupplung erfordert jeder Wechsel zwischen Tablett und Greifer einen Stopp der Produktionslinie, ein manuelles Entfernen der Schrauben, eine Bezugspunkteinstellung und eine Koordinatenkalibrierung. Ein einzelner Werkzeugwechsel kann 10 bis 30 Minuten dauern und die Gesamtanlageneffektivität (OEE) automatisierter Linien erheblich verringern.
Die Kupplung besteht aus zwei Kernbaugruppen:
1. Roboterseitige Basis (Masterseite): Dauerhaft am Roboterflansch befestigt.
2. Werkzeugseitiger Adapter (Slave-Seite): Separat an jedem Greifer und jedem Tablett montiert.
Working flow:
1. Der Roboter bewegt sich zur Dockingstation und bringt die roboterseitige Basis in die Nähe des Zieladapters auf der Werkzeugseite (Greifer oder Tablett).
2. Druckluft treibt die eingebauten mechanischen Verriegelungszähne zum Einrasten an und vervollständigt die mechanische Verriegelung.
3. Hochpräzise Positionierungsstifte und Positionierungslöcher ermöglichen eine genaue wiederholte Positionierung. Eingebaute Pneumatikkanäle verbinden automatisch die werkzeugseitigen Gaskreise für die Vakuum- oder pneumatische Greiferversorgung.
4. Der interne Sensor gibt das Verriegelungsstatussignal in Echtzeit an das Robotersteuerungssystem zurück. Der Roboter führt nachfolgende Handhabungsaufgaben erst aus, nachdem er das Bestätigungssignal „Einrastung“ erhalten hat, wodurch ein versehentliches Herunterfallen des Werkstücks aufgrund einer unvollständigen Verriegelung verhindert wird.
5. Wenn ein Werkzeugwechsel erforderlich ist, gibt der Roboter ein Entriegelungssignal aus; Luftkreislauf lässt Druck ab; mechanische Sperrung der Zähne außer Eingriff; Der Roboter entfernt sich vom aktuellen Werkzeug und dockt am nächsten Ziel-Endeffektor an.
Den meisten handelsüblichen Allzweck-Schnellwechselscheiben fehlt eine strukturelle Optimierung für gemischte Wechsellastbedingungen zwischen Tablett und Greifer. Die Tray-Bestückung erzeugt eine großflächige exzentrische Last, während kompakte Greifer eine konzentrierte Last liefern. Wiederholter Wechsel beschleunigt den Abrieb der Bezugsoberfläche. JWGRIP stützt sich auf Hunderte Erfahrungen aus Projekten zur Nachrüstung von Roboterstationen und optimiert die Lastverteilung und die Bezugsschutzkonstruktion dieser Kupplung, um eine langfristige Positionierungsstabilität bei wechselnden exzentrischen Last- und konzentrierten Lastzyklen aufrechtzuerhalten.
Typische Operational-Pain-Points-Analyse
Fabriken, die Multitool-Mischhandhabung (Tray + Greifer) über Industrieroboter einsetzen, stoßen bei gewöhnlichen Schnellwechsellösungen in der Regel auf die folgenden Engpässe:
1. Lange Ausfallzeiten beim manuellen Werkzeugwechsel. Häufige Bolzendemontage/-montage, Bezugseinstellung und Neukalibrierung der Koordinaten beanspruchen einen großen Teil der Produktionszeit, reduzieren die OEE und schränken die Produktionskapazität automatisierter Stationen ein.
2. Durch menschliche Bedienung verursachte Schwankungen der Positionsgenauigkeit. Die Qualität der manuellen Ausrichtung hängt stark von den Fähigkeiten des Bedieners ab. Positionsabweichungen häufen sich nach mehreren Werkzeugwechselzyklen und beeinträchtigen die Konsistenz der Baugruppe.
3. Sicherheitsrisiken bei manuellen Werkzeugwechselszenarien. Manuelle Eingriffe in der Nähe des sich bewegenden Roboterendes führen zu Kollisions- und Verletzungsgefahren bei wiederholten Werkzeugwechselvorgängen.
4. Vorzeitiger Verschleiß der Bezugsfläche unter Wechsellastbedingungen. Allzweck-Schnellwechselscheiben sind für Endeffektoren vom Einzeltyp konzipiert. Der Wechsel zwischen großen exzentrischen Lastschalen und konzentrierten Lastgreifern beschleunigt den Abrieb der Positionierungsoberfläche, was zu einer abnehmenden Wiederholgenauigkeit und häufigen Wartungsarbeiten führt.
5. Unzureichender Sicherheitsmechanismus für die Signalrückmeldung. Einigen kostengünstigen Schnellwechseleinheiten fehlt die Rückmeldung des Verriegelungsstatus in Echtzeit. Der Roboter kann unter unvollständigen Verriegelungsbedingungen Bewegungen ausführen und Unfälle durch das Herunterfallen von Werkstücken auslösen.
Die JWGRIP-Roboter-Schnellwechsel-Greifer-Tablett-Kupplung behebt die oben genannten Schwachstellen durch fünf zentrale Konstruktionsmaßnahmen: spezielle, für gemischte Lasten optimierte Tragstruktur, mechanischer Verriegelungs-Anti-Absturz-Mechanismus, Echtzeit-Feedback des Verriegelungsstatussensors, modular austauschbare Verschleißteile, Multi-Grade-Nennlast-Produktmatrix für 3–120 kg.
Modulzusammensetzung
Die JWGRIP Robot Quick Change Gripper Tray Coupling besteht aus sechs wichtigen Funktionsmodulen:
① Roboterseitige Master-Basis-Baugruppe
② Werkzeugseitige Slave-Adapter-Baugruppe
③ Mechanische Verriegelungszahngruppe (Anti-Fall-Sicherheitsstruktur)
④ Hochpräzises Positionierungsset für Positionierungsstift und Positionierungsloch
⑤ Integrierte eingebaute pneumatische Durchgangsbaugruppe
⑥ Sperrstatus-Erkennungssensor und Signalausgabeeinheit
Strukturbeschreibung
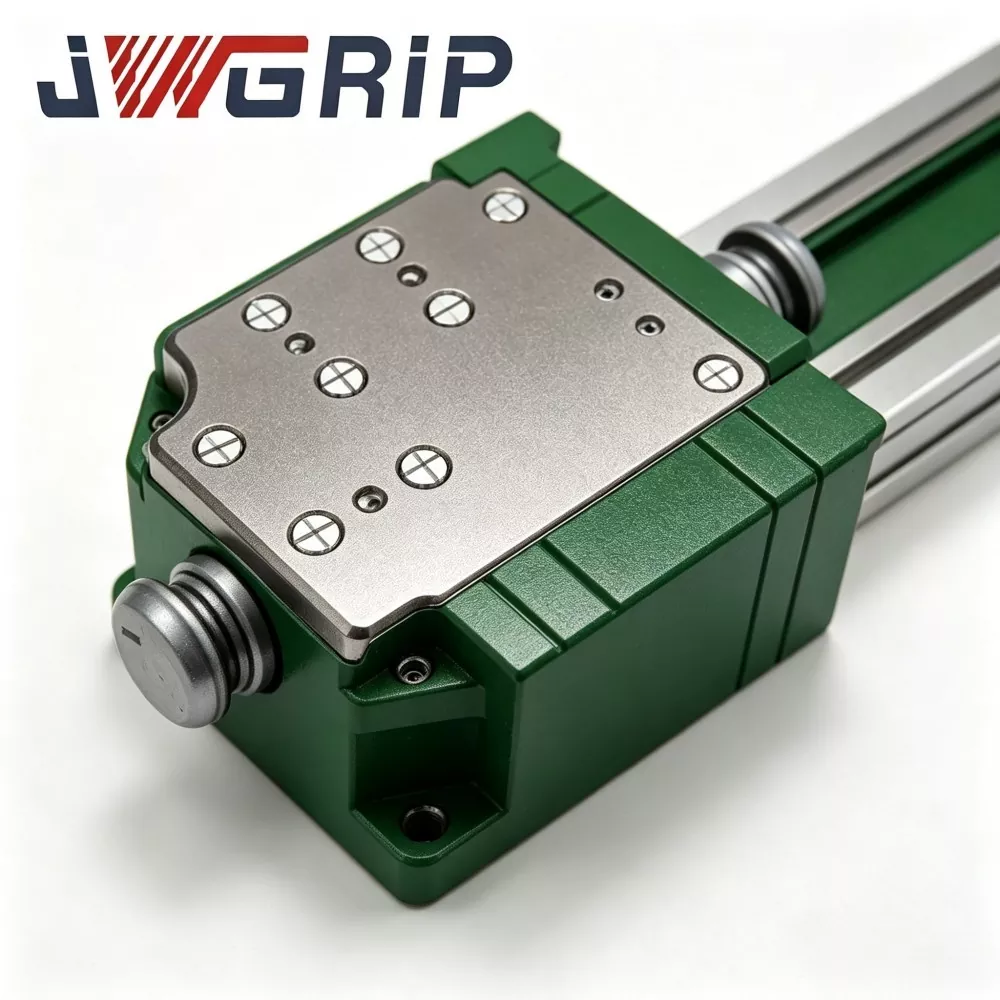
1. Roboterseitige Master-Basis-Baugruppe Hauptmontagebasis am Roboterflansch befestigt; Hochfeste, spannungsarmbehandelte und präzisionsgeschliffene Passflächen aus legiertem Stahl. Es trägt zusammengesetzte dynamische Lasten, die von werkzeugseitigen Endeffektoren übertragen werden.
2. Werkzeugseitige Slave-Adapter-Baugruppe. Werkzeugseitige Verbindungsplatte, separat an jedem Greifer und jedem Tablett installiert. Entspricht der Master-Basis in Bezug auf Andockabmessungen, Bezugsfläche und Gaskreislauf-Schnittstelle.
3. Sperrzahngruppe mit mechanischer Verriegelung. Pneumatisch betätigte mechanische Sperrzähne. Ermöglicht nach dem Andocken einen positiven mechanischen Eingriff. Selbst wenn die pneumatische Versorgung versehentlich ausfällt, bleibt die mechanische Verriegelung im verriegelten Zustand, um ein Herunterfallen des Werkzeugs zu verhindern und erfüllt so den CE-konformen passiven Sicherheitsschutz.
4. Hochpräzises Positionierungsset für Positionierungsstifte und Positionierungslöcher. Präzise geschliffene Positionierungsstifte und Positionierungslöcher garantieren eine wiederholte Positionierungsleistung von ≤ ± 0,008 mm nach jedem Andocken. Eine speziell optimierte tragende Buchse verlangsamt den Verschleiß, der durch abwechselnde exzentrische Last- und konzentrierte Lastzyklen verursacht wird.
5. Integrierte integrierte pneumatische Durchgangsbaugruppe. Eingebaute abgedichtete Gaskreiskanäle auf der Master- und Slave-Seite. Stellt beim Andocken automatisch die pneumatische Verbindung her und liefert Druckluft für pneumatische Greifer oder Vakuumschalen ohne zusätzliche externe Schlauchanordnung.
6. Sensor zur Erkennung des Verriegelungsstatus und Signalausgabeeinheit. Der integrierte Sensor erkennt den tatsächlichen Eingriffszustand der mechanischen Verriegelung und gibt ein Schaltsignal an das Roboter-SPS-System aus. Die Bewegungslogik des Roboters kann so konfiguriert werden, dass eine Bewegung nur dann zugelassen wird, wenn das Bestätigungssignal „vollständig verriegelt“ empfangen wird.
Technische Kernvorteile
1. Für gemischte Lasten optimierte Struktur für Szenarios mit abwechselndem Wechsel von Tablettgreifern
Die meisten auf dem Markt erhältlichen Schnellwechselscheiben zielen auf Endeffektoren einer einzigen Kategorie ab. Diese Kupplung verstärkt die Tragring- und Aufnahmestift-Buchsenstruktur für den häufigen Wechsel zwischen großflächigen Tabletts und kompakten Greifern. Es mildert den Abrieb der Bezugsoberfläche unter wechselnden exzentrischen und konzentrierten Lastbedingungen. Durch Feldprojekte bestätigt: über 1 Million stabile Docking-Zyklen unter Nennlast und zyklischer 24-Stunden-Produktion.
2. ≤±0,008 mm Wiederholpositionierungsgenauigkeit für einheitliche Montage
Verwendet hochpräzise Lagerhülsen aus Legierung und geschliffene Positionierungsstifte. Nach dem Wechsel zwischen Tablett und Greifer ist für die Koordinaten des Roboterprogramms keine groß angelegte Neukalibrierung erforderlich, was den Debugging-Arbeitsaufwand für den Techniker vor Ort drastisch reduziert. Entscheidend für hochpräzise Szenarien wie das Stapeln von Batteriezellen für neue Energien und die Montage von 3C-Komponenten.
3. Doppeltes Sicherheitsdesign: mechanische Selbstverriegelung + elektrische Rückmeldung des Verriegelungsstatus
Die passive mechanische Verriegelung hält den Verriegelungszustand bei versehentlichem Verlust der Luftzufuhr aufrecht, um eine plötzliche Trennung des Werkzeugs zu verhindern. Die Robotersteuerung kann eine Bewegung erst ausführen, nachdem sie das elektrische Rückmeldungssignal „vollständig verriegelt“ erhalten hat. Dieser CE-zertifizierte Doppelsicherheitsmechanismus eliminiert große Sicherheitsrisiken für unbemannte Werkstätten.
4. Modulare Verschleißteilarchitektur für kostengünstige Wartung
Wichtige Verschleißteile, einschließlich Fixierstifthülsen und Dichtungsringe, verfügen über ein geteiltes modulares Design. Benutzer können nur lokale Verschleißteile ersetzen, ohne die Hauptbasis vom Roboterflansch zu demontieren. Verkürzt die Ausfallzeiten der Geräte und senkt den langfristigen Wartungsaufwand. Ersatzteilsätze können zusammen mit dem Angebot für die Haupteinheit geliefert werden.
5. Umfassende Nennlastmatrix und Kompatibilität mit mehreren Robotermarken
Die Lagernennlast reicht von 3 kg bis 120 kg. Die Abmessungen der Montageflansche entsprechen den gängigen Standards der Roboterindustrie und sind mit ABB, FANUC, KUKA, YASKAWA und inländischen chinesischen Robotermarken kompatibel. Unterstützt die Verbindung mit Vakuumschalen, mechanischen Greifern, pneumatischen Backen und anderen Endeffektoren. Für besondere Anforderungen sind maßgeschneiderte Flansch-, Tragfähigkeits- oder Dichtungsstrukturmodifikationen erhältlich.
6. Komplette In-House-Fertigung und umfassender technischer Support-Service
Kernprozesse, einschließlich Rohstoffsiebung, Wärmebehandlung, Präzisionsbearbeitung und zyklische Prüfung des fertigen Produkts, werden im JWGRIP-Werk durchgeführt, ohne dass Kernprozesse ausgelagert werden. Das Engineering-Team stellt 2D-/3D-Zeichnungen, Installationshandbücher und Vorschläge zur Parametereinstellung für Endbenutzer bereit.
Anwendungsszenarien für mehrere Branchen
1. Montagelinien für neue Energiebatterien und Energiespeichermodule
In Werkstätten für Lithium-Ionen-Batteriemodule muss ein Roboter zwischen der Vakuumsaugschale für den Modultransport und dem mechanischen Greifer für Befestigungsaufgaben wechseln. Die JWGRIP-Kupplung ermöglicht einen unbemannten automatischen Werkzeugwechsel. Die Dauer des Werkzeugwechsels sinkt von manuellen 15 Minuten auf automatische 3 Sekunden, wodurch die durch den Werkzeugwechsel verursachten Ausfallzeiten der Produktionslinie deutlich reduziert werden. Mehrere Hersteller von Energiespeichergeräten in Südchina haben diese Lösung übernommen.
2. 3C-Electronic-Product Assembly-Produktionslinien
Für Montagestationen für Mobiltelefonkomponenten und Notebook-Hüllen arbeitet die Kupplung für leichte Lasten (3–10 kg) mit kleinen Materialbehältern und Miniatur-Pneumatikgreifern zusammen. Hochpräzises Andocken vermeidet durch Werkzeugwechsel verursachte Montageabweichungen und unterstützt die kontinuierliche Hochgeschwindigkeitsmontage präziser elektronischer Komponenten.
3. Workshops zur automatisierten Montage von Automobilkomponenten
In der Autoteilefertigung müssen Roboter sowohl Schüttgutwannen handhaben als auch Klemmgreifer positionieren. Die Kupplung für mittlere bis schwere Lasten (25–120 kg) erfordert häufige Werkzeugwechseleinsätze.
4. Automatisierte Sortierstationen von Intelligent-Logistics
In Werkstätten zur automatischen Materialsortierung wechselt der Roboter zwischen der Transportschale für ganze Kisten und dem Kommissioniergreifer für einzelne Teile. Ein Roboter ermöglicht einen multifunktionalen Betrieb und senkt die Gesamtinvestition für automatisierte Sortiersysteme.
Produktionsworkflow und Qualitätskontrollrahmen
JWGRIP implementiert das Qualitätsmanagementsystem ISO 9001:2015 in der gesamten Produktionskette. Zur hauseigenen Ausstattung gehören CNC-Bearbeitungszentren, Hochtemperatur-Wärmebehandlungsöfen, Präzisionsschleifmaschinen, metallografische Prüfgeräte, umfassende Prüfstände für zyklische Belastungen und Salzsprühtestanlagen. Die gesamte Bearbeitung der Kernkomponenten erfolgt intern, anstatt fertige Teile von außen zu beziehen.
Kompletter Produktionsablauf:
1. Eingangskontrolle des Rohmaterials: Stangenmaterial aus legiertem Stahl wird einer Analyse der chemischen Zusammensetzung und einer Härteprüfung unterzogen; Nicht konforme Rohstoffe werden vor der Produktion aussortiert.
2. CNC-Vorbearbeitung und Fertigbearbeitung: Formung des Hauptkörpers, des Aufnahmestiftgehäuses und der Verriegelungszahnkomponenten mithilfe hochpräziser CNC-Geräte.
3. Vakuumwärmebehandlung und Oberflächenhärtung: Wichtige tragende Komponenten werden vergütet, um die Härte und die Verschleißschutzleistung zu verbessern.
4. Präzisionsschleifprozesse: Kritische Bezugsflächen und Passstiftlöcher werden feingeschliffen, um strenge Anforderungen an Maßtoleranz und Oberflächenrauheit zu erfüllen.
5. Komponentenmontage und Inbetriebnahme des pneumatischen Schaltkreises: Montieren Sie Sicherungszähne, Dichtungselemente und Sensoreinheiten; Führen Sie eine Luftdichtheitsprüfung des internen Gaskreislaufs durch.
6. Vollständiger zyklischer Lasttest: Jede fertige Kupplung durchläuft tausende Male eine zyklische Verriegelungs- und Entriegelungssimulation unter Nennlastbedingungen. Überprüfen Sie die Genauigkeit der Wiederholpositionierung, die Luftdichtheit und die Zuverlässigkeit der Signalrückmeldung. Nicht qualifizierte Einheiten werden zur Nacharbeit zurückgesandt.
7. Endprüfung und Lasermarkierung: Maßprüfung, Prüfung des Aussehens, Zertifizierungskennzeichnung; Qualifizierte Produkte gelangen zur Lagerung in das Fertigwarenlager.
Wartungsanleitung
1. Tägliche Sichtprüfung: Überprüfen Sie vor jeder Produktionsschicht die Bezugsflächen, den Sperrzahn-Arbeitsbereich und die Dichtungsringe visuell auf Späne, Schmutz oder mechanische Einwirkungsschäden. Entfernen Sie Fremdkörper mit trockener Druckluft.
2. Auslöser für zyklische, zählbasierte Wartung: Überprüfen Sie bei kontinuierlicher 24-Stunden-Produktion alle 300.000 Andockzyklen die Passstifthülsen und Dichtungsringe. Bezugsflächen reinigen und Verschleißschutzfett auftragen. Ersetzen Sie Verbrauchsteile, wenn Kratzer oder offensichtliche Abnutzungserscheinungen auftreten. Verkürzen Sie die Wartungsintervalle in Werkstattumgebungen mit hoher Staubbelastung.
3. Do-not-operate-Erinnerungen: Anwendungen mit überbewerteter Last verbieten. Verhindern Sie heftige Kollisionen zwischen Master-Basis und Slave-Adapter. Zerlegen Sie die interne mechanische Verriegelungszahnbaugruppe nicht ohne professionelle technische Anleitung.
4. Langzeitschutz bei Leerlauflagerung: Reinigen Sie die gesamte Kupplungseinheit, tragen Sie Rostschutzfett auf Bezugsflächen und Sperrzahnflächen auf; In einem trockenen, staubdichten Schrank aufbewahren.
After-Sales
1. Technische Online-Fernberatung zur Installation, Inbetriebnahme und Fehlerbehebung vor Ort.
2. Für jede Bestellung wird eine vollständige Betriebs- und Wartungsdokumentation bereitgestellt.
3. Technische Beratung auf technischer Ebene für kundenspezifische OEM-Projekte: Änderung der Flanschabmessungen, Verbesserung der Dichtungsstruktur, Anpassung spezieller Tragzahlen usw.
4. Verhandelbarer, kostenpflichtiger technischer Vor-Ort-Service für großvolumige projektbasierte Bestellungen.
5. Unabhängige Ersatzteilversorgung für Passstifthülsen, Dichtungsringe und andere Verschleißteile, Unterstützung des Austauschs vor Ort durch Techniker beim Kunden.
6. Garantiebeschreibung: 2 Jahre Garantie für nicht verbrauchbare Hauptbauteile bei korrekter Installation und Nennlastbetriebsbedingungen. Verschleißteile (Dichtringe, Passstifthülsen) sind vom kostenlosen Garantieumfang ausgeschlossen. Schäden, die durch unsachgemäße Montage, Überlastbetrieb, künstliche Kollisionen oder chemische Korrosion außerhalb der Spezifikation verursacht werden, fallen nicht unter die Garantie.
Referenz zur Beschaffung und Projektbewertung
Kernwert der JWGRIP-Roboter-Schnellwechselgreifer-Tray-Kupplung: zweckoptimierte Wechseltragstruktur mit gemischten Tray-Greifern, ≤ ±0,008 mm Wiederholpositionierungsgenauigkeit, mechanischer Verriegelungs- und elektrischer Signal-Doppelsicherheitsmechanismus, modular austauschbare Verschleißteile, Multi-Grade-Lastmatrix und OEM-Fähigkeit zur kundenspezifischen Entwicklung. Es löst wichtige Engpässe bei Automatisierungsstationen: lange Ausfallzeiten beim manuellen Werkzeugwechsel, vom Menschen verursachte Positionierungsabweichungen, Sicherheitsrisiken bei manuellen Eingriffen, beschleunigter Bezugspunktverschleiß bei wechselnder exzentrischer und konzentrierter Last, unvollständiger Verriegelungssicherheitsschutz.
Erinnerungen zur Projektbewertung:
1. Bestätigen Sie die tatsächlichen Abmessungen des Roboterflansches und die erforderliche Nennlast (berücksichtigen Sie die dynamische Stoßbelastung, nicht nur das statische Gewicht des Endeffektors). Reservieren Sie einen ausreichenden Sicherheitsspielraum.
2. Werkzeugwechselobjekte klären: Anzahl der Greifer und Tabletts auflisten, die mit werkzeugseitigen Slave-Adaptern ausgestattet werden müssen.
3. Überprüfen Sie die Qualität und Druckstabilität der Druckluftquelle in der Werkstatt. Bei starken Druckschwankungen empfehlen wir eine Luftfilter-Druckregler-Kombination.
4. Bestätigen Sie den E/A-Ressourcenzustand der Roboter-SPS für den Empfang des Sperrstatussignals. JWGRIP bietet eine kostenlose Dokumentation elektrischer Schnittstellen.
5. Standardversionen ermöglichen eine schnelle Lieferung; Nehmen Sie den kundenspezifischen OEM-Engineering-Service für Anforderungen an spezielle Flansche, spezielle Dichtungsgrade oder spezielle Tragzahlen in Anspruch.
FAQ
F1: Kann diese Kupplung einen vollautomatischen Werkzeugwechsel ohne manuelle Arbeit durchführen?
Ja. Die Roboter-Schnellwechselgreifer-Tray-Kupplung empfängt ein pneumatisches Steuersignal vom Robotersystem und schließt die Verriegelung/Entriegelung automatisch ab. Die Werkzeugwechsellogik kann in das Roboterprogramm integriert werden. Beachten Sie, dass Sie das entsprechende Werkzeuglagerregal konfigurieren müssen, um freie Greifer und Tabletts aufzunehmen.
F2: Ist nach jedem Austausch von Tablett und Greifer eine Neukalibrierung der Koordinaten erforderlich?
Diese Kupplung erreicht bei korrekter Installation eine Wiederholgenauigkeit von ≤ ±0,008 mm. Eine groß angelegte Neukalibrierung der Koordinaten ist nicht erforderlich. Kleinere Feinabstimmungen sind bei der Erstinbetriebnahme akzeptabel.
F3: Kann es an nicht standardmäßige kundenspezifische Roboterflanschabmessungen angepasst werden?
Die serienmäßige Standardversion entspricht den gängigen Spezifikationen für Roboterflansche. Für nicht standardmäßige Flanschanforderungen reichen Sie vor der Auftragserteilung eine Zeichnung ein. Eine kundenspezifische OEM-Bearbeitung der Abmessungen der Montageschnittstelle ist möglich.
F4: Was passiert, wenn die Druckluftversorgung während der Roboterbewegung unterbrochen wird?
Die eingebaute mechanische Selbstverriegelungsstruktur hält die Verriegelungszähne auch ohne Luftdruck im Eingriff und verhindert so Unfälle durch das Herunterfallen von Werkzeugen. Der Entriegelungsvorgang kann nur erfolgen, wenn sowohl ein Entriegelungssignal als auch ein gültiger Luftdruck vorhanden sind.
F5: Was sind die wichtigsten Wartungselemente für eine kontinuierliche, zyklische Langzeitproduktion?
Hauptarbeit: Bezugsflächen und Sperrzahnbereich reinigen; Dichtringe und Passstifthülsen durch zyklische Zählung prüfen; Verschleißschutzfett auffüllen; Ersetzen Sie Verschleißteile, sobald offensichtlicher Verschleiß auftritt. Verkürzen Sie den Wartungszyklus für Werkstätten mit hohem Staubaufkommen.
Anfrage absenden
Kontaktinformation
-
Adresse
Nr. 44, Daning Entrepreneurship Road, Stadt Humen, Stadt Dongguan, Provinz Guangdong, China
-
Tel
-
Email
Gerne können Sie eine Anfrage an JWGRIP senden. Unser professionelles Technik- und Vertriebsteam sorgt für eine kostenlose Auswahl der Vorrichtungen, ein individuelles Lösungsdesign und ein genaues Angebot.
Nachrichtenempfehlungen